
若 |a-a₀|=r, a₀ 是确定的,如果将不共线的 a, a₀ 平移成共起点,则 a 的终点轨迹是以 a₀ 的终点为圆心,半径为 r 的圆.
(2013 湖南理 6)已知 a, b 是单位向量,a · b = 0.若向量 c 满足 |c - a - b| = 1,则 |c| 的取值范围是 ( ). A. [√(2) - 1, √(2) + 1] B. [√(2) - 1, √(2) + 2] C. [1, √(2) + 1] D. [1, √(2) + 2]
解析 1
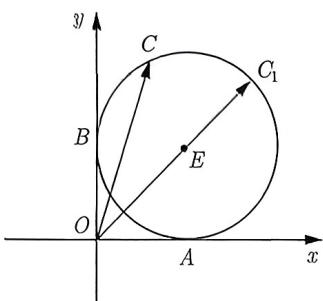
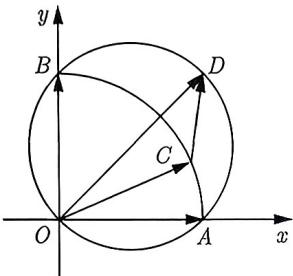
向量问题首选建系,本例特征很明显,由已知 a, b 是单位向量,a · b = 0,把向量 a, b 固定在坐标轴上,为了便于理解与叙述,故令 a = overrightarrowOA , b = overrightarrowOB , c = overrightarrowOC.因为 overrightarrowOA perp overrightarrowOB,故以 O 为原点,分别以 overrightarrowOA , overrightarrowOB 方向为 x, y 轴,建立如图 3-66 所示的平面直角坐标系,则 A(1,0) , B(0,1).设 C(x,y),则
| overrightarrow O C - overrightarrow O A - overrightarrow O B | = 1 ⇒ | (x, y) - (1, 0) - (0, 1) | = 1 ⇒ (x - 1) ^ 2 + (y - 1) ^ 2 = 1.因为 |overrightarrowOC| 表示原点到圆 E 上点的距离,注意到 O 在圆外,所以 |overrightarrowOC| 的最大值为 O 到圆心的距离加上圆的半径,为 |OE| + r = √(1² + 1²) + 1.而 |overrightarrowOC| 的最小值为 O 到圆心的距离减去圆的半径,为 |OE| - r = √(1² + 1²) - 1,所以 |c| 的取值范围是 [√(2) - 1, √(2) + 1],故选 A.
例3.70通过建系得到点 的轨迹方程,这是建系最大的优势,选择建系可以把动点的运动轨迹方程确定.当然我们也可以直接考虑其几何意义,下面见解析2: 的轨迹方程,这是建系最大的优势,选择建系可以把动点的运动轨迹方程确定.当然我们也可以直接考虑其几何意义,下面见解析2:
解析 2
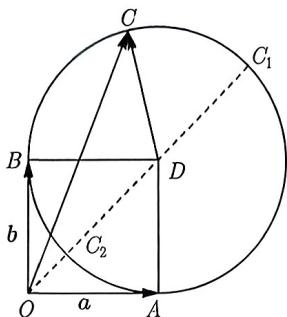
令 a = overrightarrowOA, b = overrightarrowOB, c = overrightarrowOC, a + b = overrightarrowOD ,如图 3-67 所示。由 |c - a - b| = 1 ,得 |overrightarrowOC - overrightarrowOD| = |overrightarrowDC| = 1 ,所以动点 C 在以 D 为圆心,1 为半径的圆上。
当 C 运动到 C₁ 时,|c| 取得最大值,且最大值为 |overrightarrowOC₁| = |overrightarrowOD| + DC₁ = √(2) + 1;
当 C 运动到 C₂ 时, |c| 取得最小值,且最小值为 |overrightarrowOC₂| = |overrightarrowOD| - DC₁ = √(2) - 1. 故选A.
对于大多数同学来说,解例3.70更加倾向于使用解析1, 因为解析1 具有明显的代数特征,而解析2 相对来说较为抽象.因此,在方便建系时,我们需要考虑使用建系法.对于后面的例子和变式,如果建系方便且运算量不大,我们应该优先考虑建系法.然而,如果建系较为困难,我们可以考虑采用几何意义来解决问题.
当然,我们更希望同学们能够同时尝试使用建系和几何意义这两种思路.这样可以提升解题的灵活性,让同学们在不同类型的问题中都能找到最优解的方法.
(2018 浙江 9) 已知 a, b, e 是平面向量,e 是单位向量.若非零向量 a 与 e 的夹角为 (π)/(3) ,向量 b 满足 b²-4e· b+3=0 ,则 |a-b| 的最小值是(). A. √(3)-1 B. √(3)+1 C. 2 D. 2-√(3)
查看解析与步骤
令 a=overrightarrowOA, b=overrightarrowOB, e=overrightarrowOE₁, 2e=overrightarrowOE₂.把 e 的坐标固定在坐标轴上,令 e=overrightarrowOE₁=(1,0),点 A 的坐标设为 (x,y),因为 a 与 e 的夹角为 (π)/(3),所以 A 在射线 ell:y=√(3)x(x>0) 上.同样假设 b=overrightarrowOB=(x,y),由 b²-4e· b+3=0,可得 (x-2)²+y²=1,所以点 B 在以 E₂(2,0) 为圆心, 1 为半径的圆上.因为 |a-b|=|overrightarrowOA-overrightarrowOB|=|overrightarrowBA|,所以 |a-b| 可以理解为圆上一点与射线 ell 上一点的连线的距离.
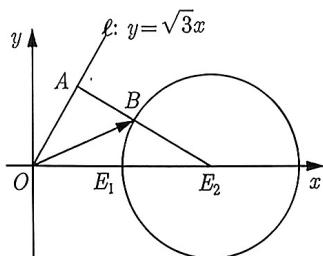
因为 E₂ 到 ell 的距离 d = (|0 - 2√(3)|)/(√(1 + 3)) = √(3),所以 |overrightarrowBA|_(min) = d - 1 = √(3) - 1.图像如图 3-68所示,故选A.
在圆的性质之中,率先想到的莫过于直径所对的圆周角为直角,而向量的数量积恰恰是角度最好的体现,则有如下知识点:
若 (a-b)·(a-c)=0(b,c 是确定的),如果将不共线的 a, b, c 平移成共起点,则 a 的终点轨迹是以 b, c 的终点连线为直径的圆.
(2008 浙江理 9)已知 a, b 是平面内两个互相垂直的单位向量,若向量 c 满足 (a - c) · (b - c) = 0 ,则 |c| 的最大值是().
A. 1 B. 2 C. √(2) D. (√(2))/(2)
查看解析与步骤
如图 3-69所示,令 a = overrightarrowOA, b = overrightarrowOB, c = overrightarrowOC,则 a - c = overrightarrowCA, b - c = overrightarrowCB,由已知得 overrightarrowCA · overrightarrowCB = 0,即点 C 在以 AB 为直径的圆上.因为 O 在圆上,所以当 OC 为它的直径,即 C 与 C₁ 重合时,|c| 最大,且最大值为 √(2).故选 C.
(2011 辽宁 10) 若 a, b, c 均为单位向量,且 a · b = 0, (a - c) · (b - c) ≤slant 0,则 |a + b - c| 的最大值为 ( ).
A. √(2) - 1 B. 1
C. √(2) D. 2
查看解析与步骤
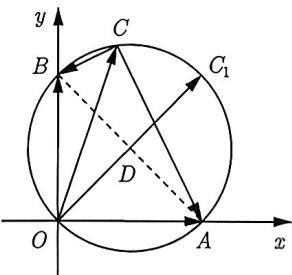
如图 3-70所示,令 a = overrightarrowOA, b = overrightarrowOB, c = overrightarrowOC,则 a - c = overrightarrowCA, b - c = overrightarrowCB,由已知得 overrightarrowCA · overrightarrowCB ≤slant 0,于是点 C 在以 AB 为直径的圆内或圆上.又因为 |c| = 1,所以 C 点只能在以 O 为圆心的 widehatAB 上移动.令 a + b = overrightarrowOD,则 a + b - c = overrightarrowOD - overrightarrowOC = overrightarrowCD,由于 D 为定点,故显然当 C 与 A 或 B 重合时,|overrightarrowCD| 取得最大值为1, 即 |a + b - c| 的最大值为1. 故选B.
(2009 全国 I 理 6) 设 a, b, c 是单位向量,且 a · b = 0,则 (a - c) · (b - c) 的最小值为 ( ).
A. -2 B. √(2) - 2 C. -1 D. 1 - √(2)
在遇到以线段长为直径的圆的时候,我们要做的就是转化圆上的点与线段的两端点所构成的数量积为零.但我们都知道直径是特殊的弦长,由特殊性必然可以推广到一般性,以线段长为直径的圆的向量形式为 (c - a)(c - b) = 0.这是以 |a - b| 为直径的圆.正是由于角度的特殊性,可以通过数量积体现出直角,若不是直角则数量积就没有一般性了,因此我们把以线段长为直径的圆的向量式一般化就可以得到 langle c - a, c - b rangle = 90^(circ),其中 |a - b| 为定值.由此得到更一般的形式:
若 langle c-a, c-brangle = θ ,且 a, b 是确定的,如果将不共线的 a, b, c 平移成共起点,则 c 的终点的轨迹是圆,其直径为 (|a-b|)/(sinθ) .
(2011 全国理 12)设 a, b, c 满足 |a| = |b| = 1 , a · b = -1/2 , langle a - c, b - c rangle = 60^circ,则 |c| 的最大值等于 ( ).
A. 2 B. √(3) C. √(2) D. 1
查看解析与步骤
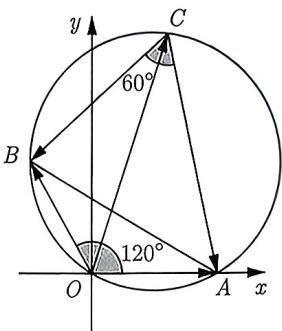
如图 3-71所示,令 a = overrightarrowOA, b = overrightarrowOB, c = overrightarrowOC,则 a - c = overrightarrowOA - overrightarrowOC = overrightarrowCA, b - c = overrightarrowOB - overrightarrowOC = overrightarrowCB,故由 langle a - c, b - c rangle = 60^circ,得 angle ACB = 60^circ.因为 a · b = |a||b|cos angle AOB = -1/2,且 |a| = |b| = 1,则 cos angle AOB = -1/2,即 angle AOB = 120^circ.因为 angle AOB + angle ACB = 180^circ,所以 A, O, B, C 四点共圆,且 triangle AOB 为等腰三角形,从而 angle OAB = 30^circ,由正弦定理得圆的直径为 2R = (OB)/(sin angle OAB) = 2.因为 O 在圆上,所以当 overrightarrowOC 为圆的直径时,|c| 取得最大值为2. 故选A.
已知平面向量 a, b 满足 |a|=(√(3))/(4) , b=e₁+λ e₂(λ∈ℝ) ,其中 e₁, e₂ 为不共线的单位向量,若对符合上述条件的任意向量 a, b 恒有 |a-b|≥slant(√(3))/(4) ,则 e₁, e₂ 夹角的最小值为(). A. (π)/(6) B. (π)/(3) C. (2π)/(3) D. (5π)/(6)