
5.5.1 阻尼振动
Section titled “5.5.1 阻尼振动”前面所讨论的简谐振动是一种理想状况,即谐振子系统做无阻尼(无摩擦和辐射损失) 的自由振动.它是等幅振动.而在实际中,阻尼是不可消除的,如没有能量补充,由于机械能有损耗,其振幅将不断地衰减.这种振幅随时间不断衰减的振动叫作阻尼振动. 下面讨论的是谐振子系统受到弱介质阻力而衰减的情况.弱介质阻力是指当振子运动速度较低时,介质对物体的阻力仅与速度的一次方成正比,即这时阻力为
f _ r = - γ v = - γ frac d xd t (5.39)式中, γ 称为阻力系数,与物体的形状、大小、物体的表面性质及介质性质有关. 仍以弹簧振子为例,这时振子的动力学方程为
m frac d ^ 2 xd t ^ 2 = - k x - γ frac d xd t令 ω₀²=k/m,2β=(γ)/(m) ,上式可化成
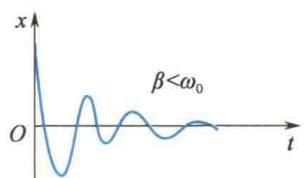
frac d ^ 2 xd t ^ 2 + 2 β frac d xd t + ω_ 0 ^ 2 x = 0 (5.40)式中, ω₀ 是系统的固有角频率, β 称为阻尼系数. 式(5.40)的解,与阻尼的大小有关.当 β<ω₀ 时,称为弱阻尼,其方程的解为
x = A _ 0 e ^ - β t cos (ω t + φ_ 0) (5.41)式中, ω=sqrtω₀²-β² , A₀ 和 φ₀ 依然是由初始条件确定的两个积分常数。阻尼振动的位移随时间变化的曲线如图 5.21 所示,图中虚线表示阻尼振动的振幅 A₀e⁻β t 随时间 t 按指数衰减,阻尼越大(仍满足 β<ω₀ ),振幅衰减越快。阻尼振动的准周期为
T = frac 2 πω = frac 2 πsqrt ω_ 0 ^ 2 - β^ 2 > frac 2 πω_ 0 (5.42)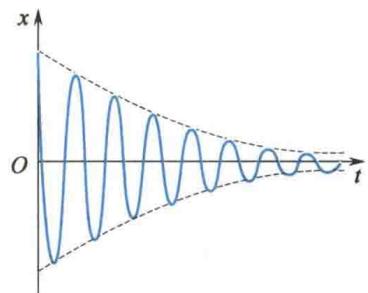
可见,阻尼振动的周期比系统的固有周期大. 若 β > ω₀ ,称为过阻尼,此时方程的解为
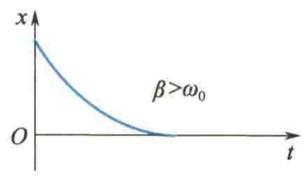
x = c _ 1 e ^ - (β - sqrt β^ 2 - ω_ 0 ^ 2) t + c _ 2 e ^ - (β + sqrt β^ 2 - ω_ 0 ^ 2) t (5.43)这时系统不做往复运动,而是非常缓慢地回到平衡位置,如图 5.22(b) 所示. 若 β = ω₀ ,称为临界阻尼,这时式(5.40)的解为
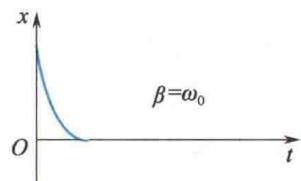
x = (c _ 1 + c _ 2 t) e ^ - β t (5.44)此时系统也不做往复运动,而是较快地回到平衡位置并停下来,如图 5.22(c) 所示.
(a) 弱阻尼
(b) 过阻尼
(c
图 5.22 阻尼振动三种情况的比较
在实际应用中,常利用改变阻尼的方法来控制系统的振动情况.例如,各类机器的防震器大多采用一系列的阻尼装置;有些精密仪器,如物理天平、灵敏电流计中装有阻尼装置并调至临界阻尼状态,使测量快捷、准确.
图 5.22 阻尼振动三种情况的比较
在实际应用中,常利用改变阻尼的方法来控制系统的振动情况.例如,各类机器的防震器大多采用一系列的阻尼装置;有些精密仪器,如物理天平、灵敏电流计中装有阻尼装置并调至临界阻尼状态,使测量快捷、准确.
5.5.2 受迫振动
Section titled “5.5.2 受迫振动”阻尼振动又称减幅振动.要使有阻尼的振动系统维持等幅振动,必须不断地给振动系统补充能量,即施加持续的周期性外力.振动系统在周期性外力的作用下发生的振动叫作受迫振动.这个周期性外力叫作驱动力. 为简单起见,假设驱动力取如下形式:
F = F _ 0 cos p t (5.45)式中, F₀ 为驱动力的幅值,p 为驱动力的频率。这种驱动力又称谐和驱动力。 仍以弹簧振子为例,讨论弱阻尼谐振子系统在谐和驱动力作用下的受迫振动,其动力学方程为
m frac d ^ 2 xd t ^ 2 = - k x - γ frac d xd t + F _ 0 cos p t (5.46)令 ω₀² = k/m, 2β = (γ)/(m), f₀ = (F₀)/(m),可得
frac d ^ 2 xd t ^ 2 + 2 β frac d xd t + ω_ 0 ^ 2 x = f _ 0 cos p t (5.47)该方程的解为
x = A _ 0 e ^ - β t cos (ω t + φ_ 0) + A cos (p t + φ) (5.48)由微分方程理论可知,解的第一项实际是式(5.40)在弱阻尼下的通解,随着时间的推移,很快就会衰减为零,故第一项称为衰减项.第二项才是稳定项,即式(5.47)的稳定解为
x = A cos (p t + φ) (5.49)可见,稳定受迫振动的频率等于驱动力的频率. 将式(5.49)代入式(5.47),并采用待定系数法可确定稳定受迫振动的振幅为
A = frac f _ 0sqrt (ω_ 0 ^ 2 - p ^ 2) ^ 2 + 4 β^ 2 p ^ 2 (5.50)手机扫码查阅
这说明,稳定受迫振动的振幅与系统的初始条件无关,而是与系统的固有频率、阻尼系数及驱动力频率和幅值均有关的函数.
5.5.3 共振
Section titled “5.5.3 共振”共振是受迫振动中一个重要而具有实际意义的现象,下面分别从位移共振和速度共振两方面加以讨论.
1. 位移共振
Section titled “1. 位移共振”手机扫码查阅
共振的应用与危害 由式(5.50)可知,对于一个给定的振动系统,当阻尼和驱动力幅值不变时,受迫振动的位移振幅是驱动力角频率 p 的函数,它存在一个极值.受迫振动的位移达极大值的现象称为位移共振.将式(5.50)对 p 求导并令 (dA)/(dp)=0,可求出位移共振的角频率满足
p _ r = sqrt ω_ 0 ^ 2 - 2 β^ 2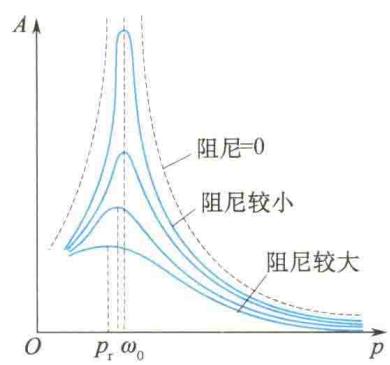 (5.51)
显然,共振位移的大小与阻尼有关,其关系如图 5.23 所示.
图 5.23 位移共振曲线
2. 速度共振
Section titled “2. 速度共振”系统做受迫振动时,其速度也是与驱动力角频率相关的函数,即 式中
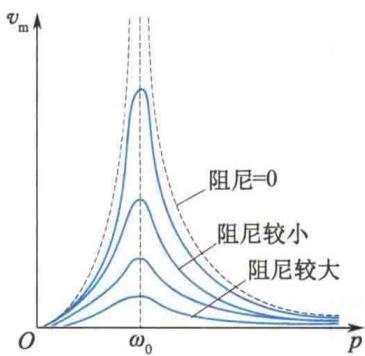
r l v = - p A sin (p t + φ) & = - v _ m sin (p t + φ) v _ m = p A & = frac p f _ 0sqrt (ω_ 0 ^ 2 - p ^ 2) ^ 2 + 4 β^ 2 p ^ 2 (5.52)称为速度振幅,同样可求出当
p _ v = ω_ 0 (5.53)时,速度振幅有极大值,这种现象称为速度共振,如图 5.24所示.进一步的研究表明,当系统发生速度共振时,外界能量的输入处于最佳状态,即驱动力在整个周期内对系统做正功,用以补偿阻尼引起的能耗.因此,速度共振又称能量共振.在弱阻尼情况下,位移共振与速度共振的条件趋于一致,所以一般不必区分两种共振.
 共振现象在光学、电学、无线电技术中应用极广.如收音机的调谐就是利用了电共振.此外,如何避免共振对桥梁、烟囱、水坝、高楼等建筑物的破坏,也是设计制造者必须考虑的问题.
一定滑轮的转动惯量为 J,半径为 R。如图 5.25 所示,一轻绳绕过该定滑轮,一端系一质量为 m 的物体,另一端与一刚度系数为 k,且另一端固定的轻弹簧相连。现将物体从平衡位置沿竖直方向移动一微小距离后释放。试分析该物体的运动,并求其运动的周期。(不考虑轮轴处的摩擦及物体、绳子、滑轮与空气间的摩擦)
解
如图 5.25 所示,选取物体悬挂于弹簧上处于平衡状态时的位置为坐标原点 O,竖直向下为 x 轴正方向. 物体在坐标原点 O 时,物体的重力势能为零,弹簧的伸长量为 x₀,弹簧的弹性势能即系统的初始机械能为 E₀ = kx₀²/2,且有 kx₀ = mg . 任意位置 x 处,弹簧的伸长量为 x₀ + x,物体的速率为 v.系统的机械能为
E = m v ^ 2 / 2 + J ω^ 2 / 2 - m g x + k (x + x _ 0) ^ 2 / 2将 v = Rω, kx₀ = mg 代入上式,整理得
r l E - k x _ 0 ^ 2 / 2 & = v ^ 2 (m + J / R ^ 2) / 2 + k x ^ 2 / 2 & = text 常量令 m^(prime) = m + J / R² ,则上式简化为
frac 12 m ^ prime v ^ 2 + frac 12 k x ^ 2 = 常量将上式两边对时间 t 求导,可得
m ^ prime v frac d vd t + k x frac d xd t = 0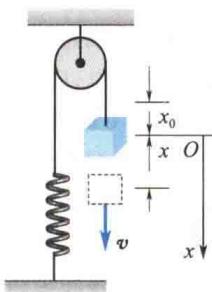
因为任意时刻速度 v = dx/dt ≠ 0 ,再将上式两边同时除以 v,有
m ^ prime frac d vd t + k x = 0又假设 ω²=k/m' ,则有 fracd²xdt²+ω²x=0 成立。表明由物体、弹簧等构成的系统的运动为简谐振动。其周期
T = 2 π / ω = 2 π sqrt m + J / R ^ 2 / sqrt k