5.2.1 简谐振动的运动方程
Section titled “5.2.1 简谐振动的运动方程”如前所述,微分方程
frac d ^ 2 xd t ^ 2 + ω^ 2 x = 0的解可写作
x = A cos (ω t + φ_ 0) (5.11)式中, A 和 φ₀ 是由初始条件确定的两个积分常数.式(5.11)称为简谐振动的运动方程. 由于
cos (ω t + φ_ 0) = sin (ω t + φ_ 0 + frac π2)令
φ^ prime = φ_ 0 + frac π2则式 (5.11) 亦可写成
x = A sin (ω t + φ^ prime)可见,简谐振动的运动规律也可用正弦函数表示.本书对机械振动统一用余弦函数表示.
5.2.2 描述简谐振动的重要参量
Section titled “5.2.2 描述简谐振动的重要参量”1. 振幅 A
Section titled “1. 振幅 AA”根据简谐振动的运动学方程,物体的最大位移不能超过 A,物体偏离平衡位置的最大位移(或角位移)的绝对值叫作振幅.显然,振幅 A 是由初始条件决定的. 简谐振动的运动学方程和它对时间的一阶导数(简谐振动的速度方程)分别如下:
{ l x = A cos (ω t + φ_ 0) v = - ω A sin (ω t + φ_ 0) . (5.12)将初始条件 t = 0, x = x₀, v = v₀ 代入式(5.12),得
{ l x _ 0 = A cos φ_ 0 - frac v _ 0ω = A sin φ_ 0 . (5.13)取二式平方和,即求出振幅为
A = sqrt x _ 0 ^ 2 + (frac v _ 0ω) ^ 2 (5.14)例如,当 t = 0 时,物体位移为 x₀ ,而振速为零,此时的 | x₀| 即为振幅;当 t = 0 时,物体在平衡位置,而初速为 v₀ ,则 A = |(v₀)/(ω)| ,可见此时初速越大,振幅越大.
2. 周期、频率和角频率
Section titled “2. 周期、频率和角频率”物体做简谐振动时,完成一次全振动所需的时间叫作简谐振动的周期,用 T 表示.由周期函数的性质,有 由此可知
r l A cos (ω t + φ_ 0) & = A cos [ ω (t + T) + φ_ 0 ] & = A cos (ω t + φ_ 0 + 2 π) & T = frac 2 πω (5.15)和周期密切相关的另一物理量是频率,即单位时间内系统所完成的全振动的次数,用 ν 表示:
ν = frac 1T = frac ω2 π (5.16)在国际单位制中, ν 的单位名称是赫兹,符号是 Hz. 由式(5.16),有
ω = frac 2 πT = 2 π ν (5.17)表示系统在 2π s 内完成的全振动的次数,称为角频率(又称圆频率)。它的单位名称为弧度每秒,符号为 rad · s⁻1 。由 5.1 节的讨论可知,简谐振动的角频率 ω 是由系统的力学性质决定的,故又称为固有(本征)角频率。例如: 弹簧振子
ω = sqrt frac km单摆
ω = sqrt frac gl复摆
ω = sqrt frac m g hJ由此确定的振动周期称为固有(本征)周期.例如: 弹簧振子
T = 2 π sqrt frac mk (5.18)单摆
T = 2 π sqrt frac lg (5.19)复摆
T = 2 π sqrt frac Jm g h (5.20)3. 相位和初相位
Section titled “3. 相位和初相位”简谐振动的振幅确定了振动的范围,频率或周期则描绘了振动的快慢.不过仅由参量 A 和 ω 还不能确定振动系统在任意瞬时的运动状态.式(5.12)表明,只有在 A、 ω 、 φ₀ 为已知量时,系统的振动状态才是完全确定的.能确定系统任意时刻振动状态的物理量
φ = ω t + φ_ 0 (5.21)叫作简谐振动的相位.例如,由式(5.12)可知,当相位 (ω t₁ + φ₀) = (π)/(2) 时,有 x = 0 v = -ω A ,其表明系统此时的振动状态是:振子处于平衡位置并以速率 ω A 向 x 轴负方向运动.当相位 (ω t₂ + φ₀) = 3π /2 时,有 x = 0,v = ω A ,此时系统的振动状态是:振子处于平衡位置并以速率 ω A 向 x 轴正方向运动.可见,在 t₁ 和 t₂ 时刻,振动相位不同,系统的振动状态就不同.反之,系统的一个确定的振动状态必与一个确定的振动相位对应.例如,若某时刻系统的位移为 x = A / 2 ,而速度 v > 0 (即向正最大位移方向移动),则由式(5.12)可推知,与此运动状态对应的振动相位为 φ = -π /3 (或 5π /3) 两振动相位之差 Δ φ = φ₂ - φ₁ ,称作相位差.若相位差等于零或 2π 的整数倍,则称两振动相位相同(或同相),如果两振动的振幅和频率也相同,则表明此时它们的振动状态相同;若 Δ φ = (2k + 1)π ,则称两振动的相位相反(或反相),表明它们的运动状态相反;若 0 < Δ φ < π ,则称 φ₂ 超前于 φ₁ ,或说 φ₁ 滞后于 φ₂.总之,相位差的不同,反映了两个振动不同程度的参差错落. 用相位表征简谐振动的运动状态还能充分地反映简谐振动的周期性.简谐振动在一个周期内所经历的运动状态每时每刻都不相同,从相位来理解,这相当于相位经历了从0到 2π 的变化过程.因此,对于一个以某个振幅和频率振动的系统,若它们的运动状态相同,则它们所对应的相位差必定为 2π 或 2π 的整数倍. t = 0 时的相位叫作初相位.由式(5.13)可得
tan φ_ 0 = - frac v _ 0ω x _ 0 (5.22)可见,初相位也是由初始条件确定的。 由式(5.22)求出的,且代入式(5.12),使其成立的 φ₀ 值,即为该振动的初相位. 若已知振子的初始振动状态,则可直接由式(5.12)得出其初相位。例如,若 t = 0 , x₀ = -A / 2 ,而 v < 0 ,由式(5.12)可推知,与此振动状态对应的初相位为 φ₀ = 2π / 3
5.2.3 简谐振动的旋转矢量表示法
Section titled “5.2.3 简谐振动的旋转矢量表示法”在研究简谐振动问题时,常采用一种较为直观的几何方法,即旋转矢量法.
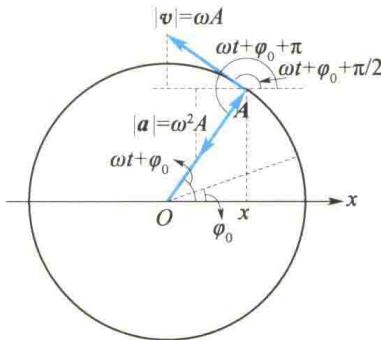
如图 5.5 所示,从坐标原点 O(平衡位置)
画一矢量A,使它的模等于简谐振动的振幅A,并令t=0时A与x轴的夹角等于简谐振动的初相位 φ₀ ,然后使A以等于角频率 ω 的角速度在平面上绕O点做逆时针转动,这样作出的矢量称为旋转矢量。显然,旋转矢量A任一时刻在x轴上的投影 x=Acos(ω t+φ₀) 就描述了一个简谐振动,矢端沿圆周运动的速度大小等于 ω A ,其方向与x轴的夹角等于 (ω t+φ₀+π/2) ,在x轴上的投影为 ω Acos(ω t+φ₀+π/2)=-ω Asin(ω t+φ₀) ,这就是简谐振动的
手机扫码查阅
图 5.5 旋转矢量法
旋转矢量法
速度方程;矢端做圆周运动的加速度为 aₙ=ω²A ,它与x轴的夹角为 (ω t+φ₀+π) ,所以加速度在x轴上的投影为
以上讨论表明,简谐振动速度的相位比位移超前 (π)/(2),加速度的相位比速度超前 (π)/(2),比位移超前 π .
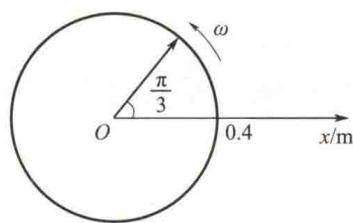
弹簧振子沿 x 轴做简谐振动,振幅为 0.4 m,周期为 2 s,当 t = 0 时,位移为 0.2 m,且向 x 轴负方向运动。求简谐振动的振动方程,并画出 t = 0 时的旋转矢量图。
解
设此简谐振动的振动方程为
x = A cos (ω t + φ_ 0)将 A = 0.4m,ω = (2π)/(T) = π rad· s⁻1 和 t = 0 时, 则其速度为
v = frac d xd t = - ω A sin (ω t + φ_ 0)x₀=0.2 m,代入 x=Acos(ω t+φ₀) 得
φ_ 0 = ± frac π3再由 t=0 时, v₀<0 的条件,得 v₀=-0.4πsinφ₀<0 ,所以
φ_ 0 = frac π3于是此简谐振动的振动方程为
x = 0. 4 cos (π t + frac π3) (m)t = 0 时的旋转矢量图如图 5.6 所示.
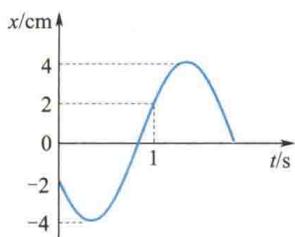
已知简谐振动曲线如图 5.7 所示,试写出其振动方程.
解
设简谐振动方程为
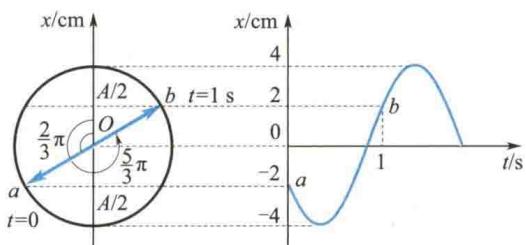
x = A cos (ω t + φ_ 0)从图 5.7中易知 A = 4cm ,下面只需求出 φ₀ 即可.从图 5.7中分析可知, ω 即可.从图5.7中分析可知, t = 0 时, x₀ = -2cm ,且 v₀ = (dx)/(dt) < 0 (由曲线的斜率决定),代入振动方程,有 -2 = 4cos φ₀ 故 φ₀ = ± 2/3π ,又由 v₀ = -ω Asin φ₀ < 0 再从图 5.7 中分析, t = 1 s 时, x = 2 cm, v > 0, 代入振动方程有 即sin φ₀ > 0 因此只能取 φ₀ = 2/3π . 再从图 5.7 中分析, t = 1 s 时, x = 2 cm, v > 0, 代入振动方程有 即
r l 2 & = 4 cos (ω + φ_ 0) = 4 cos (ω + frac 23 π) & cos (ω + frac 23 π) = frac 12.所以 ω + 2/3π = 5/3π 或 7/3π (应注意这里不能取 ± (π)/(3) ). 因同时要满足 v = -ω A sin (ω + 2/3 π) > 0 ,即 sin (ω + 2/3 π) < 0 ,故应取 ω + 2/3 π = 5/3 π ,即 ω = π rad · s⁻1 ,所以振动方程为
x = 4 cos (π t + frac 23 π) cm用旋转矢量法也可以简单地求出简谐振动的 φ₀ 和 ω.如图 5.8 所示,在 x-t 曲线的左侧作 Ox 轴与位移坐标轴平行,由振动曲线可知,a、b 两点对应于 t=0、1 s 时刻的振动状态,可确定这两个时刻旋转矢量的位置分别为 overrightarrowOa 和 overrightarrowOb.下面作详细说明:由 a 点向 Ox 轴作垂线,其交点就是 t=0 时刻旋转矢量端点的投影点.已知该处 x₀=-2 cm ,且此时刻 v₀<0 ,故旋转矢量应在 Ox 轴的左侧,它与 Ox 轴正方向的夹角 φ₀=2/3π 就是 t=0 时刻的振动相位,即初相位;又由 x-t 曲线上的 b 点向 Ox 轴作垂线,其交点就是 t=1 s 时刻旋转矢量端点的投影点,该处 x=2 cm 且 v>0,故此时刻旋转矢量应在 Ox 轴的右侧,它与 Ox 轴的夹角 φ=5/3π 就是 t=1 s 时刻的振动相位,即 ω+2/3π=5/3π ,解得 ω=π rad· s⁻1 .