本节讨论力的空间积累效应,进而讨论功和能的关系.
2.4.1 功 功率
Section titled “2.4.1 功 功率”在力学中,功的最基本的定义是恒力的功.如图 2.17所示,一物体做直线运动,在恒力F的作用下物体发生位移 Δ r,F 与 Δ r 的夹角为 α,则恒力F所做的功定义为:力在位移方向上的投影与该物体位移大小的乘积.一般用W表示功,则有
W = F | Δ r | cos α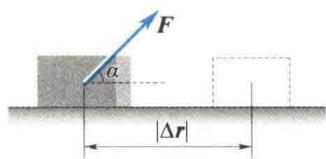 (2.23)
图 2.17 恒力的功
按矢量内积的定义,式(2.23)可写为
即恒力的功等于力与质点位移的内积(或称标量积). 功是标量,它只有大小,没有方向.功的正负由 α 决定.当 α > (π)/(2) 时,功为负值,此时说某力做负功,或说克服某力做功; 当 α < (π)/(2) 时,功为正值,此时说某力做正功; 当 α = (π)/(2) 时,功值为零,此时说某力不做功,如物体做曲线运动时法向力就不做功.另外,因为位移的值与参考系有关,所以功值是一个相对量.
手机扫码查阅
如果物体受到变力作用或做曲线运动,上面所讨论的功的计算公式就不能直接套用。但如果将运动的轨迹曲线分割成许多个足够小的位移元 dr ,使得每段位移元 dr 中,作用在质点上的力 F 都能看成恒力(见图 2.18),则力 F 在这段位移元上所做的元功为
d W = boldsymbol F · d boldsymbol r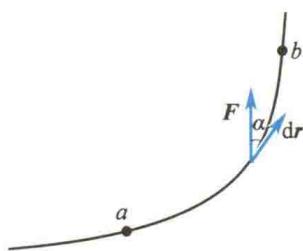
力 F 在轨迹 ab 上所做的总功就等于各小段上元功的代数和,即
W = ∫_ a ^ b boldsymbol F · d boldsymbol r = ∫_ a ^ b F cos α | d boldsymbol r | = ∫_ a ^ b F _ τ d s (2.25)式中, ds = |dr| ; F_(τ) 是力 F 在位移元 dr 方向上的投影, F_(τ) = F cos α.式(2.25)是计算变力做功的一般公式.在直角坐标系中,因为
l boldsymbol F = F _ x boldsymbol i + F _ y boldsymbol j + F _ z boldsymbol k d boldsymbol r = d x boldsymbol i + d y boldsymbol j + d z boldsymbol k所以式 (2.25) 可表示为
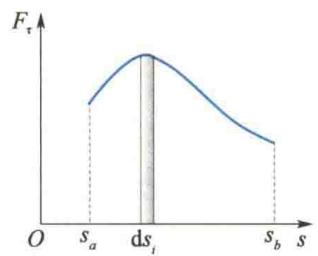
r l W & = ∫_ a ^ b (F _ x d x + F _ y d y + F _ z d z) & = ∫_ (x _ 0, y _ 0, z _ 0) ^ (x, y, z) (F _ x d x + F _ y d y + F _ z d z) (2.26)功也可以用图解法计算.以路程 s 为横坐标,F_(τ) 为纵坐标,根据 F 随路程变化而变化的关系所描绘的曲线称为示功图.在图 2.19 中,阴影部分的面积等于力 F_(τ i) 在dsᵢ 上做的元功.曲线与边界线所围的面积就是变力 F 在整个路程上所做的总功.用示功图求功较为直接、方便,所以工程上常采用此方法.
力在单位时间内做的功称为功率.设力 F 在 Δ t 时间内做的功为 Δ W ,则这段时间内力 F 的平均功率为
overline P = frac Δ WΔ t当 Δ t arrow 0 时,则某一时刻力 F 的瞬时功率为
P = lim _ Δ t arrow 0 frac Δ WΔ t = frac d Wd t = F · v (2.27)即瞬时功率等于力和速度的内积. 在国际单位制中,功的单位名称是焦耳,简称焦,符号是J;功率的单位名称是瓦特,简称瓦,符号是W.1 W = 1 J/s.
3.保守力的功
Section titled “3.保守力的功”下面通过分析重力、万有引力、弹性力做功的特点,引入保守力的概念.
1) 重力的功
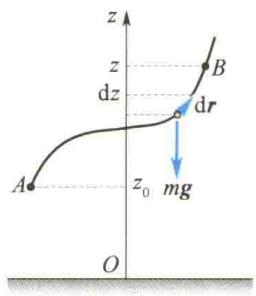
Section titled “1) 重力的功”这里讨论的重力是指地面附近几百米高度范围内的重力,故可视为恒力. 设质量为 m 的质点在重力作用下由 A 点沿任意路径移到 B 点,如图 2.20(a) 所示,选取地面为坐标原点,z 轴垂直于地面,向上为正。重力只有 z 轴方向的分量,即 F_(z) = -mg ,应用式(2.26),有
W = ∫_ z _ 0 ^ z F _ z d z = ∫_ z _ 0 ^ z - m g d z = - (m g z - m g z _ 0) (2.28)式(2.28)表明,重力的功只由质点相对于地面的始末位置 z₀ 和z决定,而与所通过的路径无关.
2) 万有引力的功
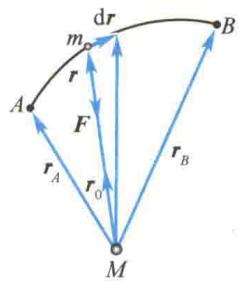
Section titled “2) 万有引力的功”考虑质量分别为 m 和 M 的两个质点,质点 m 相对于质点 M 的初位置为 r_(A) ,末位置为 r_(B) ,如图 2.20(b) 所示。质点 m 受到质点 M 的万有引力的矢量式为
±b F = - G frac m Mr ^ 2 ±b r _ 0式中, r₀ 表示质点 m 相对于质点 M 的位矢方向的单位矢量。则万有引力的元功为
d W = boldsymbol F · d boldsymbol r = - G frac m Mr ^ 2 boldsymbol r _ 0 · d boldsymbol r因为矢量模的平方等于矢量自身的标积,即 |A|²=A· A,所以 而 故有 同理,有
r l d (A ^ 2) & = d (boldsymbol A · boldsymbol A) = 2 boldsymbol A · d boldsymbol A & d (A ^ 2) = 2 A d A & boldsymbol A · d boldsymbol A = A d A & boldsymbol r · d boldsymbol r = r d r (2.29)又考虑到 r₀ = r/r ,所以
d W = - G frac m Mr ^ 2 d r于是质点 m 由 A 点移到 B 点时,万有引力做的功为
W = ∫_ r _ A ^ r _ B - G frac m Mr ^ 2 d r = - [ (- G frac m Mr _ B) - (- G frac m Mr _ A) ] (2.30)这说明万有引力的功也只与始末位置有关,而与具体的路径无关.
(a) 重力的功
(b) 万有引力的功
图 2.20 重力与万有引力的功
3) 弹性力的功
Section titled “3) 弹性力的功”如图 2.21 所示,选取弹簧自然伸长处为坐标原点,则当弹簧形变量为 x 时,弹簧对质点的弹性力为
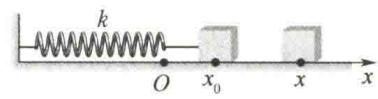
式中,负号表示弹性力的方向总是指向弹簧的平衡位置,即坐标原点.k 为弹簧的刚度系数,单位是 N / m 因为作用力只有 x 轴分量,故由式(2.26)可得
W = ∫_ x _ 0 ^ x F _ x d x = ∫_ x _ 0 ^ x - k x d x = - (frac 12 k x ^ 2 - frac 12 k x _ 0 ^ 2) (2.31)这说明弹性力的功只与始末位置有关,而与弹簧的中间形变过程无关. 综上所述,重力、万有引力、弹性力的功的共同特点是,它们都只与物体的始末位置有关,而与具体路径无关。或者说,当在这些力作用下的物体沿任意闭合路径绕行一周时,它们的功值均为零。在物理学中,除了这些力,静电力、分子力等也具有这种特性,把具有这种特性的力统称为保守力。保守力可用下面的数学表达式来定义,即
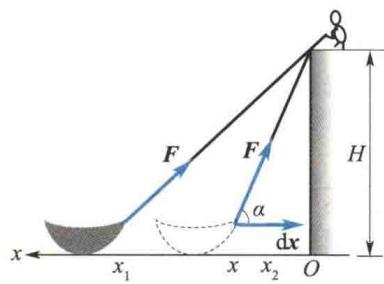
oint_ l ±b F _ 保 · d ±b r = 0 (2.32)如果某力的功与路径有关,或该力沿任意闭合路径的功值不等于零,则称这种力为非保守力,如摩擦力、爆炸力等. 在离水面的高度为 H 的岸上,有人用大小不变的力 F 拉绳使船靠岸,如图 2.22 所示.求船从离岸 x₁ 处移到 x₂ 处的过程中,力 F 对船所做的功.
解
由题意知,虽然力的大小不变,但其方向在不断变化,故仍然是变力做功. 如图 2.22 所示,以岸边为坐标原点,向左为 x 轴正方向,则力 F 在坐标为 x 处的任意一小段位移元 dx 上所做的元功为
r l d W & = F · d x = F cos α (- d x) & = - F frac xsqrt x ^ 2 + H ^ 2 d x由于 x₁ > x₂ ,所以力 ±bF 做正功.
r l W & = ∫_ x _ 1 ^ x _ 2 - F frac x d xsqrt x ^ 2 + H ^ 2 & = F (sqrt H ^ 2 + x _ 1 ^ 2 - sqrt H ^ 2 + x _ 2 ^ 2)于是
一质点所受外力 F = (y² - x²)i + 3xyj (SI),求质点由点(0,0)运动到点(2,4)的过程中力 ±bF 所做的功:(1)先沿 x 轴由点(0,0)运动到点(2,0),再平行于 y 轴由点(2,0)运动到点(2,4);(2)沿连接(0,0)、(2,4)两点的直线运动;(3)沿抛物线 y = x² 由点(0,0)运动到点(2,4).
解
(1)由点 (0,0) 沿 x 轴运动到点 (2,0) ,此时 y=0,dy=0,所以
W _ 1 = ∫_ 0 ^ 2 F _ x d x = ∫_ 0 ^ 2 (- x ^ 2) d x = - frac 83 J(2) 因为由坐标原点到点 (2,4) 的直线方程为 y = 2x,所以 由点(2,0)平行于 y 轴运动到点(2,4),此时 x=2,dx=0,故
r l W & = ∫_ 0 ^ 2 F _ x d x + ∫_ 0 ^ 4 F _ y d y & = ∫_ 0 ^ 2 (4 x ^ 2 - x ^ 2) d x + ∫_ 0 ^ 4 frac 32 y ^ 2 d y = 4 0 JW _ 2 = ∫_ 0 ^ 4 F _ y d y = ∫_ 0 ^ 4 6 y d y = 4 8 JW = W _ 1 + W _ 2 = 4 5 frac 13 J(3) 因为 y = x² ,所以
W = ∫_ 0 ^ 2 (x ^ 4 - x ^ 2) d x + ∫_ 0 ^ 4 3 y ^ frac 32 d y = frac 6 3 21 5 J可见题中所示力是非保守力.
2.4.2 动能 动能定理
Section titled “2.4.2 动能 动能定理”下面讨论力对物体做功后,物体的运动状态将发生的变化. 设有一质点沿任一曲线运动.在曲线上任取一位移元 dr,则力 F 在这段位移元上的功为
d W = boldsymbol F · d boldsymbol r = frac d (m boldsymbol v)d t · boldsymbol v d t = m boldsymbol v · d boldsymbol v与 r · dr 类似[见式(2.29)],可得
boldsymbol v · d boldsymbol v = v d v所以
d W = m v d v = d (frac 12 m v ^ 2)若质点由初位置1处运动到末位置2处,其速率由 v₁ 增至 v₂ ,则有
W = ∫_ 1 ^ 2 d W = ∫_ v _ 1 ^ v _ 2 d (frac 12 m v ^ 2) = frac 12 m v _ 2 ^ 2 - frac 12 m v _ 1 ^ 2即
∫_ 1 ^ 2 boldsymbol F · d boldsymbol r = frac 12 m v _ 2 ^ 2 - frac 12 m v _ 1 ^ 2 (2.33)由式(2.33)可知,如果把 1/2mv² 看作一个独立的物理量,就可发现 1/2mv² 是与力在空间上的积累效应相联系的.1/2mv² 称为质点的动能.动能是标量,是与参考系的选择有关的相对量.如果令 Eₖ=1/2mv²,则式(2.33)又可写成
W _ 1 - 2 = E _ k2 - E _ k1 (2.34)式(2.34)说明外力对质点所做的功等于质点动能的增量.式(2.33)就是质点动能定理的数学表达式.
一质量为 10kg 的物体沿 x 轴无摩擦地滑动, t = 0 时物体静止于原点。(1)物体在力 F = 3 + 4t(N) 的作用下运动了 3s 时,它的速度增至多大?(2)物体在力 F = 3 + 4x(N) 的作用下移动了 3m 时,它的速度增至多大?
解
(1)由动量定理 ∫₀^t Fdt = mv ,得 (2) 由动能定理 ∫₀ˣ F ~d x = 1/2 m v² ,得
v = ∫_ 0 ^ t frac Fm d t = ∫_ 0 ^ 3 frac 3 + 4 t1 0 d t = 2. 7 m/sr l v & = sqrt ∫_ 0 ^ x frac 2 Fm d x = sqrt ∫_ 0 ^ 3 frac 2 (3 + 4 x)1 0 d x & = 2. 3 m/s2.4.3 势能
Section titled “2.4.3 势能”手机扫码查阅
在第1章已指出,描述质点机械运动状态的参量是位矢 r 和速度 ±bv 。对应于状态参量 ±bv 引入了动能 Eₖ = Eₖ(v) ,那么对应于状态参量 r 可引入什么样的能量形式呢?下面讨论这个问题。 势能的定义和意义 在前面的讨论中已指出,保守力的功与质点运动的路径无关,仅取决于相互作用的两个物体的初态和末态的相对位置.如重力、万有引力、弹性力的功,其值分别为
r l & W _ text 重 = - (m g z - m g z _ 0) & W _ text 引 = - [ (- G frac m Mr) - (- G frac m Mr _ 0) ] & W _ text 弹 = - (frac 12 k x ^ 2 - frac 12 k x _ 0 ^ 2)可以看出,保守力做功的结果总是等于一个由相对位置决定的函数增量的负值。而功总是与能量的改变量相联系。因此,上述由相对位置决定的函数必定是某种能量的函数形式。现在将其称为势能函数,用 Eₚ 表示。即
∫_ 1 ^ 2 ±b F _ 保 bullet d ±b r = - (E _ p - E _ p0) = - Δ E _ p (2.35)式(2.35)定义的只是势能之差,而不是势能函数本身.为了定义势能函数,可以将式(2.35)的定积分改写为不定积分,即
E _ p = - ∫ F _ 保 · d r + c (2.36)式中,c 是一个由系统的零势能点决定的积分常数. 式(2.36)表明只要已知一种保守力的力函数,即可求出与之相关的势能函数.例如,已知万有引力的力函数为
mathbf F = - G frac m Mr ^ 2 mathbf r _ 0手机扫码查阅
那么由式(2.36)知,与万有引力相对应的势能函数为
E _ p text 引 = - ∫ - G frac m Mr ^ 2 r _ 0 bullet d r = - G frac m Mr + c如果令 r → ∞ 时 Eₚ 引 = 0 ,则 c = 0.即取无穷远处为引力势能的零势能点时,引力势能函数为
E _ p引 = - G frac m Mr (2.37)读者自己可以证明:若取离地面的高度 z = 0 的点为重力势能的零势能点(此时 c = 0),则重力势能函数为
E _ p text 重 = m g z (2.38)对于弹簧的弹性力,若取弹簧自然伸长处为坐标原点和弹性势能的零势能点 (此时 c = 0), 则弹性势能函数为
E _ p 弹 = frac 12 k x ^ 2 (2.39)有关势能的几点讨论如下. (1)势能是相对量,其值与零势能点的选择有关。零势能点的选择不同,式(2.36)中常数 c 就不同。上面的讨论说明,对于给定的保守力的力函数,只要选取适当的零势能点,总可使 c = 0 。在一般情况下,这时的势能函数较为简洁,如式(2.37)、式(2.38)、式(2.39)所示。需要说明的是,并非在任何情况下,式(2.36)中的积分常数都一定能为零,这一点在静电场中尤为突出。 (2)势能函数的形式与保守力的性质密切相关,对应于一种保守力的函数就可引进一种相关的势能函数。因此,势能函数的形式就不可能像动能那样有统一的表达式。 (3)势能由以保守力形式相互作用的物体系统所共有.例如,式(2.37)所表示的实际上是物体 m, M 互以万有引力作用的结果;式(2.38)所表示的实际上是物体与地球互以重力作用的结果;式(2.39)所表示的是物体与弹簧以弹性力相互作用的结果.在平常的叙述中,说某物体具有多少势能,这只是一种简便叙述,不能认为势能是某一物体所有. (4)由于势能由相互以保守力作用的系统所共有,因此式(2.35)的物理意义可解释为:一对保守力的功等于相关势能增量的负值。因此,当保守力做正功时,系统势能减少;当保守力做负功时,系统势能增加。
*2.4.4 势能曲线
Section titled “*2.4.4 势能曲线”将势能随相对位置变化的函数关系用一条曲线描绘出来,就是势能曲线.图 2.23(a)、(b)、(c)分别给出的就是重力势能、弹性势能及引力势能的势能曲线. 势能曲线可提供多种信息. (1) 质点在轨迹上任意位置时,质点系所具有的势能值可由势能曲线读出. (2) 势能曲线上任意一点处切线的斜率 (dEₚ/dl) 的负值,表示质点在该处所受的保守力. 设有一保守系统,其中一质点沿 x 轴方向做一维运动,则由式(2.36)有
d E _ p = - F (x) d x故可知
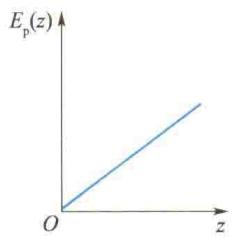
(a) 重力势能的势能曲线
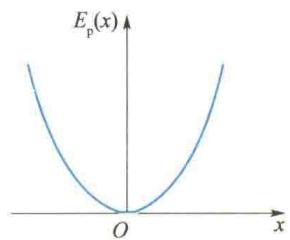
(b) 弹性势能的势能曲线
图 2.23 势能曲线
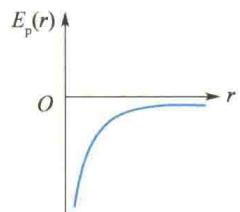
) 引力势能的势能曲线
势能函数取极值时,势能曲线的切线斜率为零,物体在相应位置受力为零,这些位置即为平衡位置。进一步的理论指出,势能曲线的极大值点是不稳定平衡位置,势能曲线的极小值点是稳定平衡位置,如图 2.24所示[图 2.24(c) 引力势能的势能曲线
势能函数取极值时,势能曲线的切线斜率为零,物体在相应位置受力为零,这些位置即为平衡位置。进一步的理论指出,势能曲线的极大值点是不稳定平衡位置,势能曲线的极小值点是稳定平衡位置,如图2.24所示[图2.24(c)表示随遇平衡位置]。
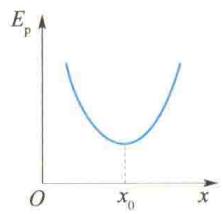
(a) 稳定平衡位置
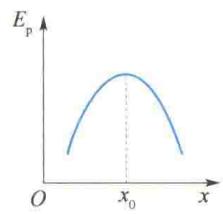
(b) 不稳定平衡位置
图 2.24 势能曲线的极值点与平衡位置的对应关系
若质点做三维运动,则有
(c) 随遇平衡位置
图 2.24 势能曲线的极值点与平衡位置的对应关系
若质点做三维运动,则有
这是直角坐标系中由势能函数求保守力的一般式.
一刚度系数为 k 的轻弹簧,下悬一质量为 m 的物体而处于静止状态。今以该平衡位置为坐标原点,并作为系统的重力势能和弹性势能的零势能点,那么当物体 m 偏离平衡位置的位移为 x 时,整个系统的总势能为多少?
解
题中所指系统是由地球、弹簧、物体 m 所组成的系统.为便于叙述,以弹簧原长处 (即自然伸长处) 为坐标原点 O',并以向下为 x 轴正方向 (见图 2.25), 则当物体 m 位于平衡位置 O 点时,其坐标值为
x _ 1 ^ prime = frac m gk由势能函数的定义可知,弹性势能为
E _ p弹 = frac 12 k x ^ prime 2 + c根据题意,物体 m 在 O 点时 Eₚ弹 = 0,所以 c = -1/2 k x₁^(prime 2).即以 O 点为弹性势能的零势能点时,系统的弹性势能表达式为
E _ p 弹 = frac 12 k x ^ prime 2 - frac 12 k x _ 1 ^ prime 2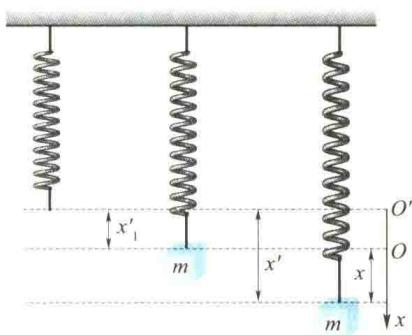
当物体 m 到 O 点的距离为 x 时,它相对于 O' 点的坐标 x' = x + x₁' ,所以此时系统的弹性势能为
E _ p 弹 = frac 12 k (x + x _ 1 ^ prime) ^ 2 - frac 12 k x _ 1 ^ prime 2= frac 12 k x ^ 2 + k x _ 1 ^ prime x = frac 12 k x ^ 2 + m g x同时,题中又设 O 点处重力势能为零,故 x 处的重力势能为
= frac 12 k x ^ 2E _ p text 重 = - m g x则总势能为
E _ p = E _ p 弹 + E _ p 重 = frac 12 k x ^ 2 + m g x - m g x这说明,对于竖直悬挂的弹簧,若以平衡位置为坐标原点及重力势能、弹性势能的零势能点,则此系统的总势能(或称系统的振动势能)为 1/2 kx² 。这种处理方法在讨论弹簧振子的简谐振动能量时极为方便。
2.4.5 质点系的动能定理与功能原理
Section titled “2.4.5 质点系的动能定理与功能原理”设一质点系有 n 个质点,现考察第 i 个质点.由2.3节可知,质点 i 所受合力为 ±bFᵢ外 + ∑ⱼ=1, j ≠ iⁿ fⱼi ,则对质点 i 应用动能定理有
手机扫码查阅
原理
∫_ 1 ^ 2 ±b F _ i text 外 bullet d ±b r _ i + ∫ ∑_ j = 1, j ≠ i ^ n ±b f _ j i bullet d ±b r _ i = frac 12 m _ i v _ i 2 ^ 2 - frac 12 m _ i v _ i 1 ^ 2对所有质点求和可得
∑_ i = 1 ^ n ∫_ 1 ^ 2 ±b F _ i text 外 bullet d ±b r _ i + ∑_ i = 1 ^ n ∫_ j = 1, j ≠ i ^ ∑_ j = 1, j ≠ i ^ n ±b f _ j i bullet d ±b r _ i = ∑_ i = 1 ^ n frac 12 m _ i v _ i 2 ^ 2 - ∑_ i = 1 ^ n frac 12 m _ i v _ i 1 ^ 2 (2.42)式 (2.42) 便是质点系的动能定理的数学表达式.
在式(2.42)中,不能先求合力,再求合力的功.这是因为在质点系内各质点的位移 drᵢ 是不同的,不能作为公因子提到求和符号之外.因此,在计算质点系的功时,只能先求每个力的功,再对这些功求和. 在质点系内,内力总是成对出现.可以把内力分为保守内力和非保守内力.于是内力的功可分为两部分,即保守内力的功和非保守内力的功,现分别用 W_(内保) 和 W_(内非) 表示.如果再用 W_(外) 表示质点系外力的功,用 Eₖ 表示质点系的总动能,则式(2.42) 可表示为
W _ 外 + W _ 内非 + W _ 内保 = E _ k2 - E _ k1 (2.43)即质点系总动能的增量等于外力的功、质点系内保守内力的功和质点系内非保守内力的功三者之和,这称为质点系的动能定理. 考虑到一对保守内力的功之和等于相关势能增量的负值,即有 W_(内保) = -Δ Eₚ = -(Eₚ2 - Eₚ1) (式中 Eₚ 表示系统内各种势能的和),则式(2.43)又可进一步表示成
W _ 外 + W _ 内非 = (E _ k2 - E _ k1) + (E _ p2 - E _ p1) (2.44)如果令
E = E _ k + E _ p (2.45)表示系统的机械能,则有
W _ 外 + W _ 内非 = E _ 2 - E _ 1 (2.46)这就是质点系的功能原理的数学表达式.即系统机械能的增量等于外力所做的功与非保守内力所做的功之和. 顺便指出,由于势能的大小与零势能点的选择有关,因此在运用功能原理解题时,应先指明系统的范围,并确定零势能点.
一轻弹簧的一端系于固定斜面的上端,另一端连着质量为 m 的物块(见图 2.26),物块与斜面的滑动摩擦系数为 μ ,弹簧的刚度系数为 k ,斜面倾角为 θ ,今将物块由弹簧的自然长度拉伸 l 后由静止释放,物块开始运动,物块第一次静止在什么位置上?
解
以弹簧、物块、地球为系统,取弹簧自然伸长处为坐标原点,沿斜面向下为 x 轴正方向,且以坐标原点为弹性势能和重力势能的零势能点,则由功能原理[式(2.46)],在物块向上滑至 x 处时,有
(frac 12 m v ^ 2 + frac 12 k x ^ 2 - m g x sin θ) - (frac 12 k l ^ 2 - m g l sin θ)= - μ m g cos θ (l - x)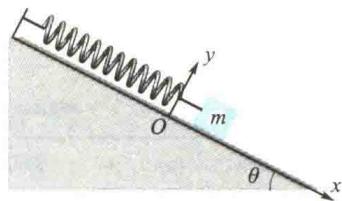
物块静止位置与 v = 0 对应,故有 解得
frac 12 k x ^ 2 - m g x (sin θ + μ cos θ) +x = frac 2 m g (sin θ + μ cos θ)k - lm g l (sin θ + μ cos θ) - frac 12 k l ^ 2 = 0方程的另一根 x = l,即初始位置,舍去。
2.4.6 机械能守恒定律
Section titled “2.4.6 机械能守恒定律”由功能原理[式(2.46)]可知: 若 W_(外) + W_(内非) > 0 ,则系统的机械能增加; 若 W_(外) + W_(内非) < 0 ,则系统的机械能减少; 若 W_(外) + W_(内非) = 0 ,则系统的机械能保持不变。 现考虑 W_(外) = 0 的情况. 若 W_(内非) > 0 ,则系统的机械能增加。如炸弹爆炸,人从静止开始走动,就属于这种情形(这里伴随有其他形式能量转化为机械能的过程)。 若 W_(内非) < 0 ,则系统的机械能减少。如克服摩擦力做功,这样的非保守力常称为耗散力(这时伴随有机械能转化为其他形式能量的过程)。 若 W_(内非) = 0 ,则系统的机械能守恒。 由以上分析可知,当系统所受合外力所做的功及非保守内力所做的功均为零时,系统的机械能保持不变.这就是机械能守恒定律. 当系统的机械能守恒时,有 或 即
r l & E _ k1 + E _ p1 = E _ k2 + E _ p2 & E _ p2 - E _ p1 = - (E _ k2 - E _ k1) & Δ E _ p = - Δ E _ k (2.47)(2.48) 这表明系统势能的增量等于系统动能减少的量.
2.4.7 能量守恒定律
Section titled “2.4.7 能量守恒定律”上面的讨论已指出,当 W_(外) = 0, W_(内非) ≠ 0 时,虽然系统与外界无机械能的交换,但系统的机械能仍不守恒。那么,系统增加(或减少)的机械能是从何处来的(或向何处去了)呢?现在讨论 W_(外) = 0 的孤立系统情况。 大量事实证明,在孤立系统内,若系统的机械能发生了变化,必然伴随着等值的其他形式能量(如内能、电磁能、化学能、生物能及核能等)的增加或减少.这说明能量既不能消失也不会创生,只能从一种形式转化成另一种形式.也就是说,在一个孤立系统内,不论发生何种变化过程,各种形式的能量之间怎样转化,系统的总能量都将保持不变.这就是能量守恒定律.
手机扫码查阅
时空对称性和守恒定律 能量守恒定律是自然界中的普遍规律.它不仅适用于物质的机械运动、热运动、电磁运动、核子运动等物理运动形式,而且适用于化学运动、生物运动等运动形式.由于运动是物质的存在形式,而能量又是物质运动的量度,因此,能量守恒定律的深刻含义是,运动既不能消失也不能创造,它只能由一种形式转化为另一种形式.能量的守恒在数量上体现了运动的守恒.
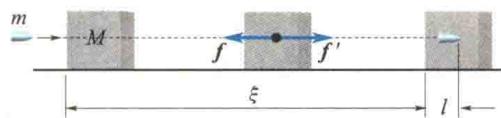
在光滑的水平台面上放有质量为 M 的沙箱,一颗从左方飞来的质量为 m 的子弹从沙箱左侧击入,在沙箱中前进一段距离 l 后停止。在这段时间内沙箱向右运动的距离为 ξ ,此后沙箱带着子弹匀速运动。求此过程中内力所做的功。(假定子弹所受阻力为一恒力)
解
如图 2.27 所示,设子弹对沙箱的作用力为 f',沙箱的位移大小为 ξ ; 沙箱对子弹的作用力为 f.子弹的位移大小为 ξ + l, f = -f'.则这一对内力做的功为 功之和不为零,它等于子弹与沙箱组成的系统的机械能的损失。损失的机械能转化为热能。
W = - f (ξ + l) + f ^ prime ξ = - f l ≠ 0说明 沙箱对子弹做的功 -f(ξ+l) 与子弹对沙箱做的功 f'ξ=-fξ 两者不相等;而这一对内力做的
关于一对内力做的功之和的一般证明: 考虑质点系内第 i 个质点和第 j 个质点,设质点 j 对质点 i 的作用力为 Fⱼi ,质点 i 对质点 j 的作用力为 Fᵢj 。当 i 和 j 两个质点运动时,这一对作用与反作用内力均要做功。这两个力所做的元功之和应为
d W = boldsymbol F _ j i · d boldsymbol r _ i + boldsymbol F _ i j · d boldsymbol r _ j由 Fᵢj = -Fⱼi 可以得到
d W = boldsymbol F _ j i · (d boldsymbol r _ i - d boldsymbol r _ j) = boldsymbol F _ j i · d (boldsymbol r _ i - boldsymbol r _ j) = boldsymbol F _ j i · d boldsymbol r _ i j式中, rᵢ 和 rⱼ 分别为 i 和 j 两个质点对参考系坐标原点的位矢, rᵢj 是质点 i 对质点 j 的相对位矢, drᵢ 和 drⱼ 则分别是两个质点的位移元, drᵢj 为两个质点间的相对位移元(见图 2.28).
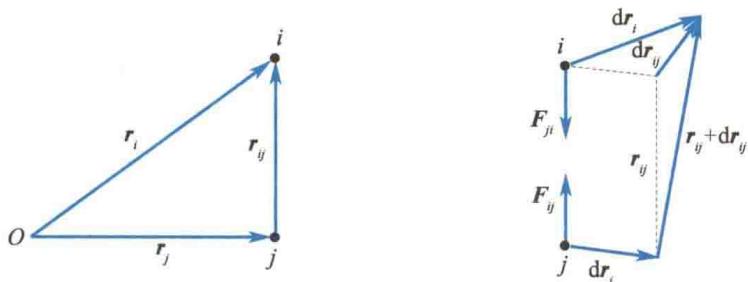
由以上讨论可得到两点结论: (1)由于 drᵢ 与 drⱼ 不一定相同, drᵢj 一般不为零,故一对内力的元功之和一般不为零,一对内力做的功之和一般也不为零; (2) 因相对位矢 rᵢj 及相对位移元 drᵢj 与参考系无关,故一对内力做的功之和也与参考系的选择无关.
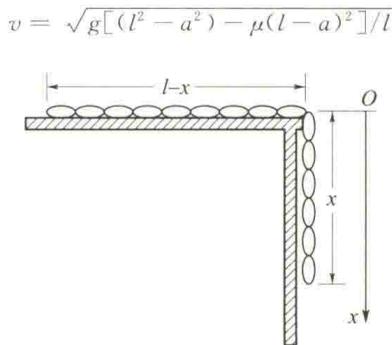
如图 2.29 所示,一链条长为 l,质量为 m,放在桌面上并使其一部分下垂,下垂部分的长度为 a.设链条与桌面间的滑动摩擦系数为 μ,令链条从静止开始运动.(1) 从开始运动到链条离开桌面的过程中,摩擦力对链条做了多少功? (2) 链条离开桌面时的速率是多少?
解
(1)建立坐标系,如图 2.29所示.设某时刻链条下垂部分的长度为 x ,则保留在桌面上的长度为 l - x ,剩余长度所受摩擦力 f = μ mg(l - x) / l ,方向与滑动方向相反. 在链条滑落过程中,摩擦力做的功为
r l W _ f & = ∫_ a ^ l [ - μ n g (l - x) d x ] / l & = - [ frac μ n gl (l x - frac 12 x ^ 2) ] _ a ^ l & = - frac μ n g2 l (l - a) ^ 2(2)链条所受重力、摩擦力两个力做功,依据动能定理,则有
∑ W = W _ G + W _ f = frac 12 m v ^ 2 - frac 12 m v _ 0 ^ 2而在滑落过程中,重力做的功为
试分析航天器的三种宇宙速度.
解
(1)第一宇宙速度.航天器绕地球运动所需的最小速度,称为第一宇宙速度.以地心为坐标原点,航天器在距地心 r 处绕地球做圆周运动的速度为 v₁ ,则有
G frac m M _ 地r ^ 2 = m frac v _ 1 ^ 2rv _ 1 = sqrt G frac M _ 地r = sqrt frac R ^ 2r g _ 0式中,m 为航天器的质量, M_(地) 为地球的质量,R 为地球半径, g₀=GfracM_(地)R² 为地球表面处的重力加速度。若 r=R,则
图2.29 例2.15图
这就是第一宇宙速度. (2) 第二宇宙速度.在地球表面处的航天器要脱离地球引力范围所需的最小速度,称为第二宇宙速度.
W _ G = ∫_ a ^ l frac m gl x d x = frac m g (l ^ 2 - a ^ 2)2 l又 v₀ = 0 ,则
∑ W = frac m g (l ^ 2 - a ^ 2)2 l - frac μ m g (l - a) ^ 22 l = frac 12 m v ^ 2解得链条离开桌面时的速率为 以地球和航天器为系统,航天器在地球表面处的引力势能为 -GfracmM_(地)R ,动能为 1/2mv₂² ,航天器能脱离地球时,地球的引力可忽略不计,系统势能为零,动能的最小量为零,由机械能守恒定律,有
r l & frac 12 m v _ 2 ^ 2 - G frac m M _ 地R = 0 & v _ 2 = sqrt 2 R g _ 0 = sqrt 2 v _ 1 ≈ 1 1. 2 km/s这就是第二宇宙速度. (3)第三宇宙速度.在地球表面发射的航天器,能逃逸出太阳系所需的最小速度,称为第三宇宙速度.作为近似处理,可分两步进行: 第一步,从地球表面把航天器送出地球引力圈,在此过程中略去太阳引力,这一步的计算方法与分析第二宇宙速度类似,所不同的是航天器还必须有剩余动能 1/2 mv²,因此有
frac 12 m v _ 3 ^ 2 - G frac m M _ 地R = frac 12 m v ^ 2由前面的讨论知: G fracmM_(地)R = 1/2mv₂² ,代入上式,有 v₃² = v₂² + v² . 第二步,航天器由脱离地球引力圈的地点(近似为地球公转的轨道上)出发,继续运动,逃离太阳系,在此过程中,忽略地球的引力.以太阳为参考系,地球绕太阳的公转速度(相当于计算地球相对于太阳的第一宇宙速度)为
v _ 1 ^ prime = sqrt G frac M _ 太r _ 0 ≈ 3 0 : km/s式中, M_(太) 为太阳的质量, r₀ 为太阳中心到地球中心的距离。航天器逃离太阳引力范围所需的速度(相当于计算地球相对于太阳的第二宇宙速度)为
frac 12 m v _ 2 ^ prime 2 - G frac m M _ 太r _ 0 = 0v _ 2 ^ prime = sqrt frac 2 G M _ 太r _ 0 = sqrt 2 v _ 1 ^ prime ≈ 4 2. 4 : km/s为了充分利用地球的公转速度,必须使航天器在第二步开始时的速度沿公转方向,这样,在第二步开始时,航天器所需的相对地球速度为
v = v _ 2 ^ prime - v _ 1 ^ prime = 1 2. 4 km/s这就是第一步航天器所需的剩余动能所对应的速度.因此 即
r l v _ 3 ^ 2 & = v _ 2 ^ 2 + v ^ 2 = 1 1. 2 ^ 2 km ^ 2 / s ^ 2 + 1 2. 4 ^ 2 km ^ 2 / s ^ 2 & = 1 6. 7 ^ 2 km ^ 2 / s ^ 2 & v _ 3 = 1 6. 7 km / s这就是第三宇宙速度.
以上三种宇宙速度仅为理论上的最小速度,没有考虑空气阻力的影响.