
在 1.1 节中曾指出,选取不同的参考系,对同一物体运动的描述就会不同,这反映了运动描述的相对性.下面研究同一质点在有相对运动的两个参考系中的位移、速度和加速度之间的关系.
手机扫码查阅
当研究大轮船上物体的运动时,既要知道该物体相对于河岸的运动,又要知道该物体相对于轮船的运动.设观察者在河岸,为此把河岸(地球)定义为静止参考系,而把轮船定义为运动参考系.但是,当研究宇宙飞船的发射时,则只能把太阳作为静止参考系,而把地球作为运动参考系.这就是说,“静止参考系”“运动参考系”的称谓都是相对的.一般情况下,研究地面上物体的运动时,把地球作为静止参考系比较方便. 当定义了静止参考系后,对于一个处于运动参考系中的物体,把它相对于静止参考系的运动称为绝对运动,把运动参考系相对于静止参考系的运动称为牵连运动,把物体相对于运动参考系的运动称为相对运动.显然,这些称谓也是相对的. 如图 1.16所示,设 S 为静止参考系, S' 为运动参考系。为简单计,假定相应坐标轴保持相互平行, S' 系相对于 S 系沿 x 轴正方向做直线运动。这时两参考系间的相对运动情况,可用 S' 系的坐标原点 O' 相对于 S 系的坐标原点 O 的运动来代表。设有一质点位于 S' 系中的 P 点,它对 S 系的位矢为 ±br (绝对位矢),对 S' 系的位矢为 ±br' (相对位矢),而 O' 点对 O 点的位矢为 ±br₀ (牵连位矢)。由矢量加法的三角形定则可知, ±br, ±br', ±br₀ 之间有如下关系:
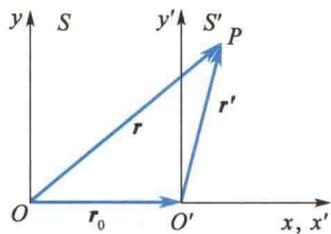
即绝对位矢等于牵连位矢与相对位矢的矢量和. 将式 (1.28) 两边对时间求导,可得
boldsymbol v = boldsymbol v _ 0 + boldsymbol v ^ prime (1.29)式中, ±bv 为绝对速度, ±bv₀ 为牵连速度, ±bv' 为相对速度. 将式 (1.29) 两边对时间求导,可得
boldsymbol a = boldsymbol a _ 0 + boldsymbol a ^ prime (1.30)式中,a 为绝对加速度, a₀ 为牵连加速度, a' 为相对加速度. 需要说明的是,式(1.28)、式(1.29)、式(1.30)所表示的位矢、速度、加速度的合成定则,只在物体的运动速度远小于光速时才成立.当物体的运动速度与光速接近时,上述三式不再成立,此时遵循的是相对论时空坐标、速度、加速度的变换法则.另外,当两个参考系之间还有相对转动时,它们的速度、加速度之间的关系要复杂得多,此处就不作讨论了.
手机扫码查阅
当讨论处于同一参考系内质点系中各质点间的相对运动时,可以利用以上结论表示质点间的相对位矢和相对速度. 在雨中走还是跑淋雨少? 设某质点系由 A、B 两质点组成。它们对某一参考系的位矢分别为 r_(A) 和 r_(B) ,如图 1.17 所示。质点系内质点 B 对质点 A 的位矢显然是由质点 A 引向质点 B 。由图 1.17 可知,应用矢量减法的三角形定则,则有r_(BA) 。由图 1.17 可知,应用矢量减法的三角形定则,则有
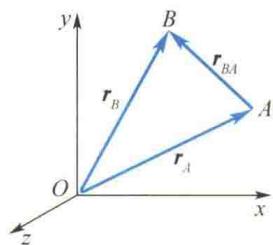
(1.31) r_(BA) 称为质点 B 对质点 A 的相对位矢. 将式 (1.31) 对时间求一阶导数,可得质点B对质点A的相对速度为
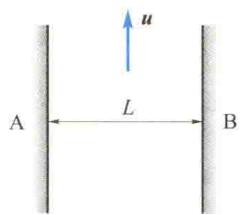
±b v _ B A = ±b v _ B - ±b v _ A (1.32)如图 1.18(a) 所示,河宽为 L,河水以恒定速度 u 流动,岸边有 A、B 两码头,A、B 的连线与岸边垂直,码头 A 处有船相对于河水以恒定速率 v₀ 开动,证明: 船在 A、B 两码头间往返一次所需时间为
t = frac frac 2 Lv _ 0sqrt 1 - (frac uv _ 0) ^ 2(船换向时间忽略不计).
(a)
证明
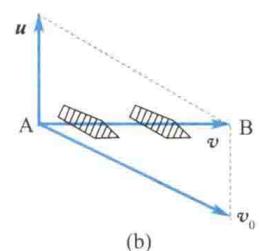
设船相对于岸边的速度(绝对速度)为 ±bv ,由题意知, ±bv 的方向必须指向 A、B 的连线,此时河水流速 u 为牵连速度,船对水的速度 ±bv₀ 为相对速度,于是有
boldsymbol v = boldsymbol u + boldsymbol v _ 0据此作出矢量图,如图 1.18(b) 所示,由图知
v = sqrt v _ 0 ^ 2 - u ^ 2读者自己可证当船由 B 返回 A 时,船对岸的速度的模亦由上式给出.因为在 A、B 两码头往返一次的路程为 2L, 故所需时间为
t = frac 2 Lv = frac 2 Lsqrt v _ 0 ^ 2 - u ^ 2 = frac frac 2 Lv _ 0sqrt 1 - (frac uv _ 0) ^ 2讨论: (1) 若 u = 0,即河水静止,则 t = frac2Lv₀ ,这是显然的. (2) 若 u = v₀ ,即河水流速 u 等于船对水的速率 v₀ ,则 t → ∞ ,即船由码头 A(或 B)出发后就永远不能再回到原出发点了. (3)若 u > v₀ ,则 t 为一虚数,这是没有物理意义的,即船不能在 A、B 间往返. 综合上述讨论可知,船在 A、B 间往返的必要条件是
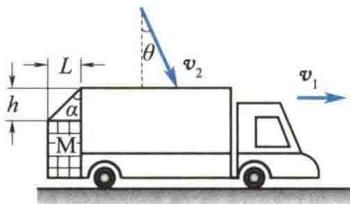
v _ 0 > u如图 1.19(a)所示,一汽车在雨中沿直线行驶,其速率为 v₁ ,下落雨滴的速度方向与铅直方向成 θ ,车后有一物体M[尺寸如图 1.19(v₂ ,车后有一物体M[尺寸如图1.19(a)所示],车速 v₁ 为多大时,物体M刚好不会被雨水淋湿?
(a)
(b)
解
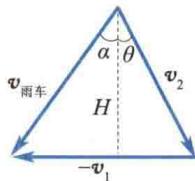
根据式(1.32)可得 由图 1.19(b)可算得
±b v _ 雨车 = ±b v _ 雨 - ±b v _ 车 = ±b v _ 2 - ±b v _ 1 = ±b v _ 2 + (- ±b v _ 1)据此可作出矢量图,如图 1.19(b)所示.即此时 v_(雨车),而由图 1.19(α,而由图1.19(a)有
H = v _ 2 cos θtan α = frac Lhv _ 1 = v _ 2 sin θ + H tan α = v _ 2 sin θ + v _ 2 frac Lh cos θ