附录1 函数的参数表示与极坐标表示
Section titled “附录1 函数的参数表示与极坐标表示”一般情况下,我们建立的函数都是在平面直角坐标系下,将因变量 y 直接表示为自变量 x 的函数 y = f(x) 或利用二元方程 F(x, y) = 0 来建立(隐函数)。然而在许多实际问题的研究中,有时直接建立 x 与 y 的关系比较困难,而需通过另一变量(称为参变量)来建立变量 x 与 y 间的关系,或者在所谓极坐标系下来建立函数关系更为方便。
一、函数的参数表示
Section titled “一、函数的参数表示”设质点在平面上做某种运动,根据运动规律,我们可以引入另一变量 t,分别建立 x 与 t 以及 y 与 t 的函数关系 x = x(t), y = y(t),而把 y 与 x 间的函数关系通过变量 t 间接地表示为
x = x(t), y = y(t), t ∈ D. (1.1)称此式为 y 与 x 函数关系的参数表示式,它也是这个函数所表示曲线的方程,称为此曲线的参数方程。t 称为参变量,也称为参数,t 的取值范围 D 称为参数区间。
一火车在直线轨道上行驶,若车轮在直线轨道上无滑动地滚动,则称车轮边缘上任一确定点 P 的运动轨迹为旋轮线或摆线。试建立它的方程。
解
选取平面直角坐标系使直线轨道为 x 轴,调整车轮的位置,使运动开始时点 P 正好是车轮与轨道的切点,并取此切点为坐标原点 O(图 1.1)。此时,点 P 与点 O 重合,轮心 C 与切点 P 的连线 CP 与轨道垂直。车轮滚动时,点 P 在摆线上运动。当车轮转动了圆心角 t,即 CP 与 CN 的夹角为 t 时,点 P 的坐标设为 (x, y)。要求摆线的方程,就是要求点 P 的坐标 x 与 y 所满足的关系式。这里要把 x 与 y 直接建立联系是比较困难的,我们把它们通过转角 t,在图 1.1 中注意到车轮滚动中,a,在图 1.1 中注意到车轮滚动中,widehatON 的长度等于弧长 widehatNP,易见
x &= OM = ON - MN = widehatPN - PQ = at - a sin t, y &= MP = NC - QC = a - a cos t.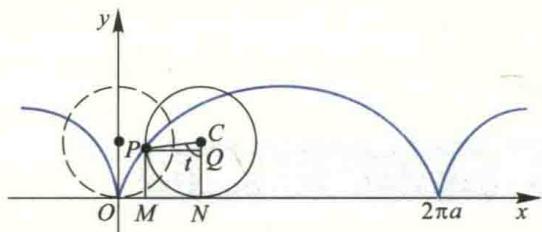
这样一来,我们通过变量 t 把 x 与 y 联系了起来。从而知方程
x = a(t - sin t), y = a(1 - cos t), t ∈ (-∞, +∞) (1.2)就是摆线的参数方程,也就是 y 与 x 函数关系的参数表达式。t ∈ [0, 2π] 对应于摆线的一拱。
设椭圆的两半轴长分别为 a 与 b,求它的参数方程。
解
在平面解析几何中,已知两半轴长分别为 a 与 b 的椭圆标准方程为
(x²)/(a²) + (y²)/(b²) = 1.令
(x²)/(a²) = cos² t,从而
(y²)/(b²) = 1 - cos² t = sin² t.于是可得此椭圆的参数方程为
x = a cos t, y = b sin t, 0 ≤ t ≤ 2π. (1.3)它也就是椭圆上动点坐标 y 与 x 函数关系的参数表示式。
应当指出,同一条曲线,由于参数选取不同,可以有不同的参数方程。例如,对于圆圆 x² + y² = a²,若取参数 t 为圆心角,则它的参数方程为
x = a cos t, y = a sin t, 0 ≤ t ≤ 2π.若取 t = x,则上半圆与下半圆的参数方程分别为
x = t, y = √(a² - t²), (-a ≤ t ≤ a), 和 x = t, y = -√(a² - t²), (-a < t < a).二、函数的极坐标表示
Section titled “二、函数的极坐标表示”在平面直角坐标系中,我们建立了平面上的点 P 与二元有序数组 (x, y) 之间的一一对应关系。建立这种对应关系的坐标系除了 Descartes 直角坐标系外,还有其他的坐标系,其中常见的是下面讲到的极坐标系。
在平面上取一个定点 O,称为极点,从该点引一条具有长度单位的半直线 Ox,称为极轴,通常极轴水平向右,与平面直角坐标系中的 x 轴一致,这样就在此平面上建立了极坐标系。
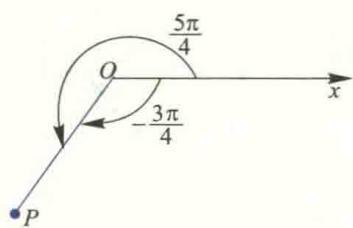
对平面上任意一点 P,将线段 OP 的长度记为 ρ,称为极径,从极轴 Ox 开始按逆时针方向旋转到射线 OP 的转角记作 φ,称为极角。如果点 P 就是极点 O,则其极径 ρ = 0,极角 φ 可以取任意值。如果限制 φ ∈ [0, 2π), ρ ≥ 0,那么除极点外,平面上任一点 P 便有唯一的有序数组 (ρ, φ) 与之对应;反之,任给一数组 (ρ, φ),以 φ 为极角,ρ 为极径,必有唯一的点与之对应。因此,我们把 (ρ, φ) 称为点 P 的极坐标。规定从极轴 Ox 出发按逆时针方向旋转到射线 OP 的角 φ 取正值,而按顺时针旋转时 φ 取负值。有时为了方便,也可将 φ 限制在 [-π, π]。例如,点 P(1, 5/4π) 有时也可表示为 (1, -3/4π)(如图 1.2)。
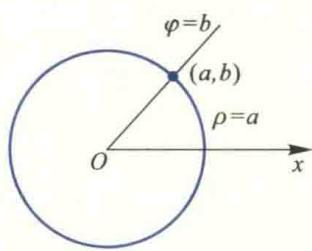
在极坐标系中,ρ = a(常数)是一个方程,满足该方程的所有点到极点 O 的距离都等于常数 a,而极角 φ 可以取 [0, 2π) 上的任一值,因此 ρ = a 表示圆心在极点 O,半径为 a 的圆周;类似分析,φ = b 表示从极点出发、转角为 b 的射线(如图 1.3)。
以极点 O 为原点,极轴 Ox 为 x 轴正向,建立平面直角坐标系 xOy,则平面上的点 P 同时具有直角坐标 (x, y) 和极坐标 (ρ, φ),且它们具有如下关系(图 1.4):
x = ρ cos φ, y = ρ sin φ, 或 ρ = √(x² + y²), tan φ = y/x. (1.4)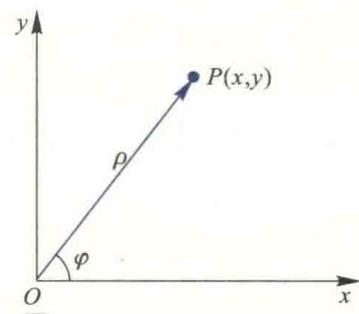
该式称为直角坐标与极坐标的转换公式。在以后应用中,我们可以根据需要,把在直角坐标系下给出的函数关系或方程转换为极坐标形式,也可把极坐标系下给出的函数关系或方程转化为直角坐标形式。
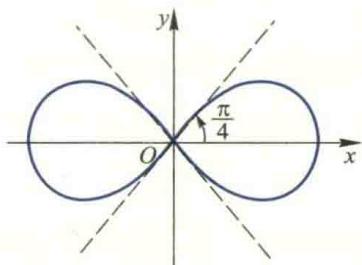
将方程 (x² + y²)² = 2a²(x² - y²) 转换为极坐标方程,并作出它的草图。
解
将直角坐标与极坐标的转换公式代入方程,得
ρ⁴ = 2a² ρ²(cos² φ - sin² φ),即
ρ² = 2a² cos 2φ. (1.5)在上面的方程中,由于 cos 2φ 关于 φ 是偶函数,故此方程的图像关于极轴对称;又由于将 φ 换成 φ + π 后方程不改变,所以图像也关于极点对称。因此,我们只需要使用类似于直角坐标系中的描点法画出该方程在 xOy 平面第一象限 {(ρ, φ) | ρ ≥ 0, 0 ≤ φ ≤ (π)/(2)} 中的图像,由对称性便可得到整个图像。由该方程容易算出下列数据:
| φ | 0 | (π)/(6) | (π)/(4) | ((π)/(4), (π)/(2)) |
|---|---|---|---|---|
| ρ | √(2)a | a | 0 | 无实根 |
对于表中 (ρ, φ) 的每组数据,在平面上确定对应的点,用曲线连接,不难画出第一象限中的图像,再由对称性便得到方程的图像如图 1.5 所示。此曲线称为双纽线。
将由极坐标给出的函数关系
ρ = 2a cos φ, -(π)/(2) ≤ φ ≤ (π)/(2)转换成直角坐标,并作图。
解
由直角坐标与极坐标的转换公式 ρ = √(x² + y²), x = ρ cos φ,两边同乘 ρ 得 ρ² = 2a ρ cos φ,代入得
x² + y² = 2ax, 即 (x - a)² + y² = a².
此方程表示以 (a, 0) 为圆心、a 为半径的圆周。
本附录系统整理了工科数学分析与高等数学中常见的平面曲线,涵盖幂函数、多项式、三角与反三角函数、超越函数、摆线族、螺线族、玫瑰线族以及各类著名几何曲线。各类曲线分别给出其直角坐标方程、参数方程或极坐标方程及典型特征图形。
一、 初等代数、指数与对数曲线
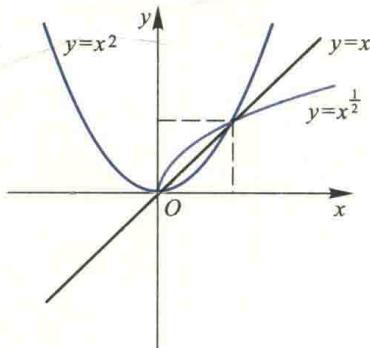
Section titled “一、 初等代数、指数与对数曲线”曲线方程:y = x^α (α 是常数, α ≥ 0, -∞ < x < ++∞; α < 0, -∞ < x < +∞ 且 x ≠ 0)
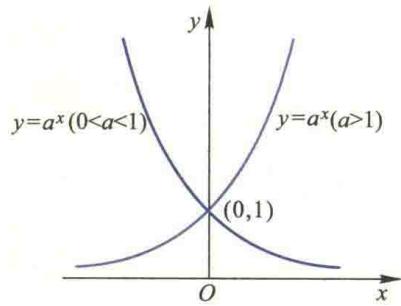
曲线方程:y = aˣ (a > 0, a ≠ 1), (-∞ < x < +∞)
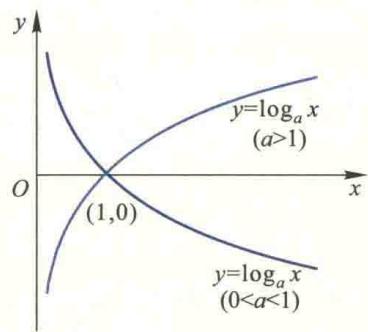
曲线方程:y = logₐ x (a > 0, a ≠ 1), (x > 0)
二、 三角函数与反三角函数曲线
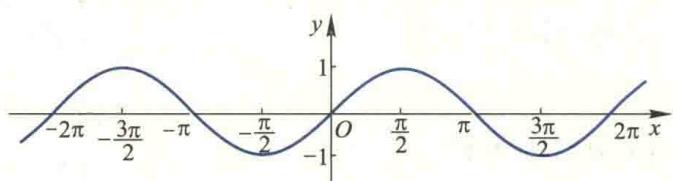
Section titled “二、 三角函数与反三角函数曲线”曲线方程:y = sin x (-∞ < x < +∞)
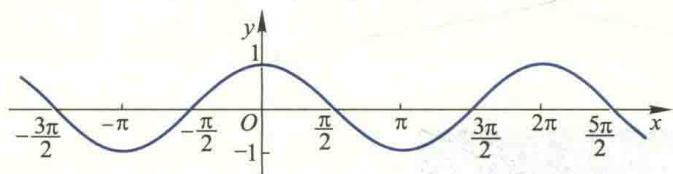
曲线方程:y = cos x (-∞ < x < +∞)
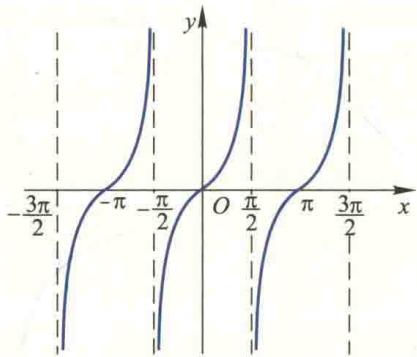
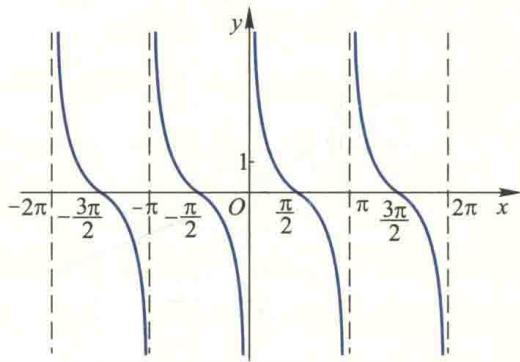
曲线方程:y = tan x (x ≠ kπ + (π)/(2), k ∈ ℤ)
曲线方程:y = cot x (x ≠ kπ, k ∈ ℤ)
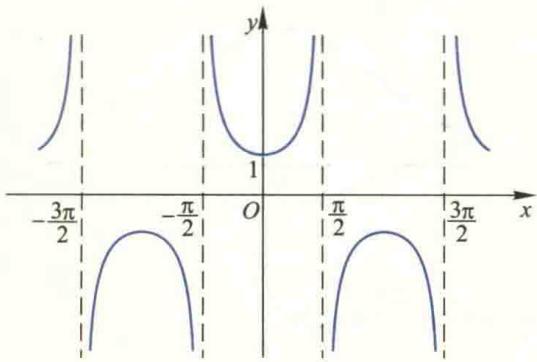
曲线方程:y = sec x = (1)/(cos x) (x ≠ kπ + (π)/(2), k ∈ ℤ)
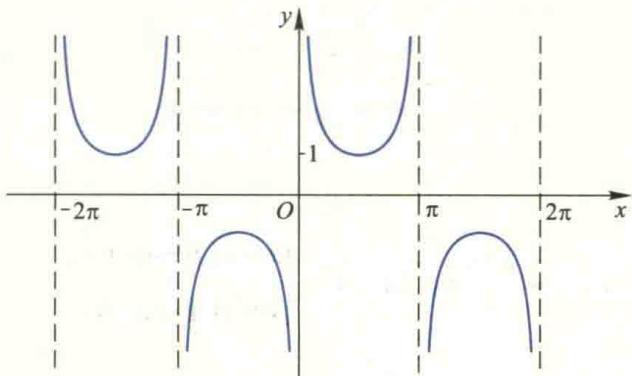
曲线方程:y = csc x = (1)/(sin x) (x ≠ kπ, k ∈ ℤ)
三、 代数曲线与超越曲线(续)
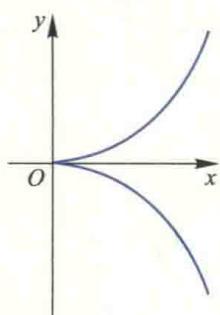
Section titled “三、 代数曲线与超越曲线(续)”曲线方程:y² = ax³ (a > 0)
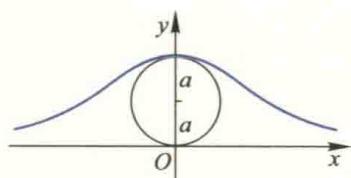
曲线方程:y = (8a³)/(x² + 4a²)
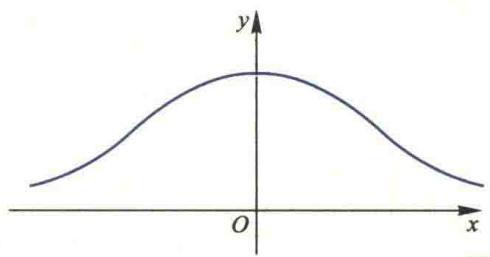
曲线方程:y = e⁻x²
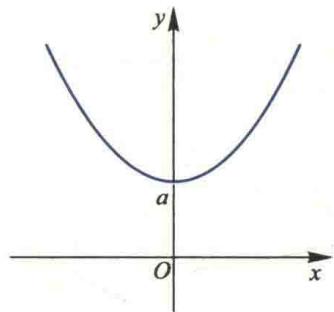
曲线方程:y = a/2(eˣ/a + e⁻x/a) = a cosh x/a
参数方程:
x = a(θ - sin θ) y = a(1 - cos θ)直角坐标方程:
x = a arccos (a-y)/(a) ∓ √(2ay - y²)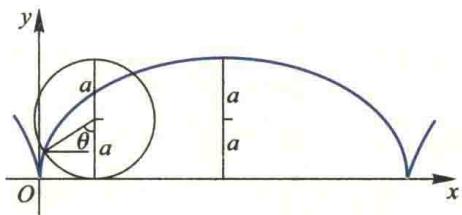
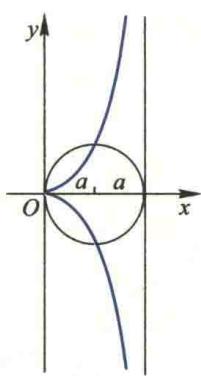
直角坐标方程:y²(2a - x) = x³
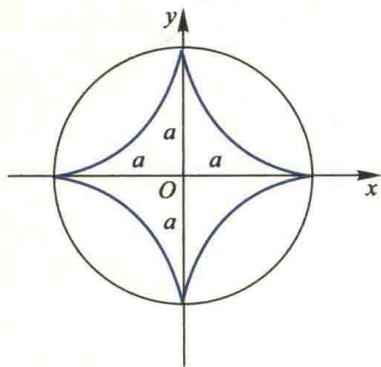
参数方程:
x = a cos³ θ y = a sin³ θ直角坐标方程:x²/3 + y²/3 = a²/3
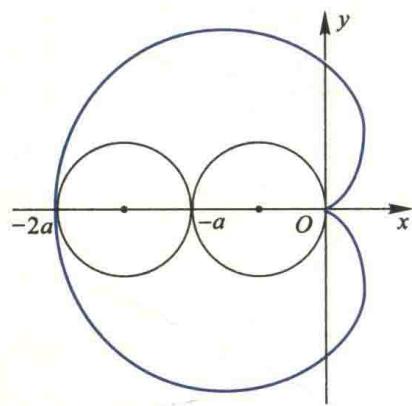
极坐标方程:ρ = a(1 - cos θ) 直角坐标方程:(x² + y² + ax)² = a²(x² + y²)
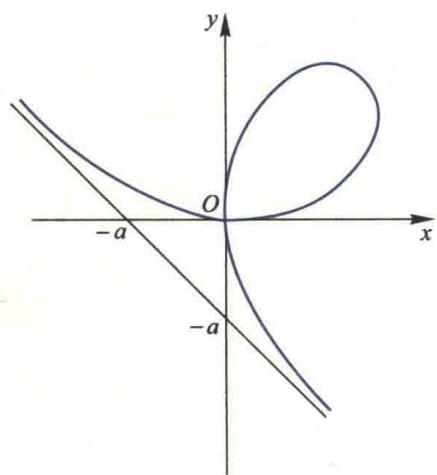
直角坐标方程:x³ + y³ - 3axy = 0
曲线方程:x¹/2 + y¹/2 = a¹/2
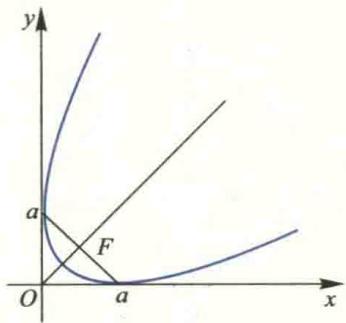
四、 螺线与玫瑰线族
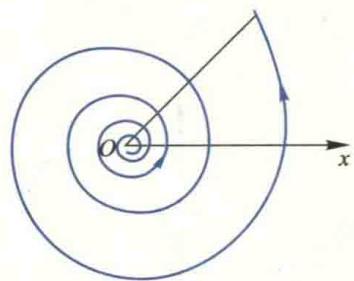
Section titled “四、 螺线与玫瑰线族”极坐标方程:ρ = aθ
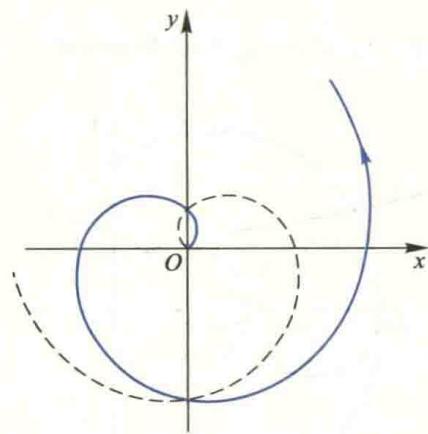
极坐标方程:ρ = e^(aθ)
极坐标方程:ρθ = a
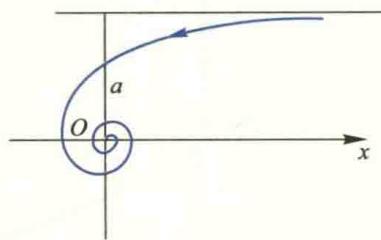
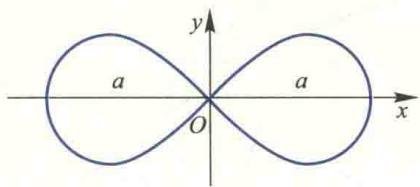
极坐标方程:ρ² = a² cos 2θ 直角坐标方程:(x² + y²)² = a²(x² - y²)
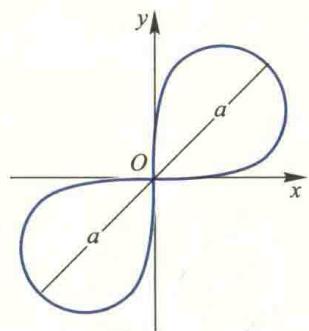
极坐标方程:ρ² = a² sin 2θ 直角坐标方程:(x² + y²)² = 2a²xy
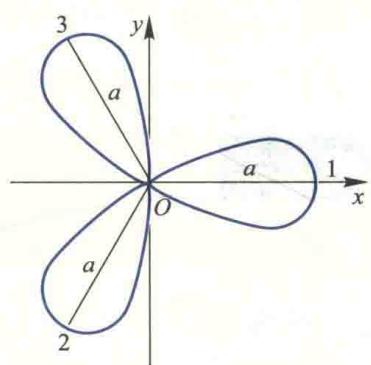
极坐标方程:ρ = a cos 3θ
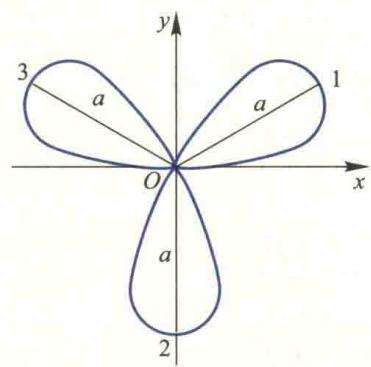
极坐标方程:ρ = a sin 3θ