
本节从空间曲线和曲面的参数表示出发,应用多元函数微分学的知识,以向量为工具,研究空间曲线的切线与法平面、以及曲面的切平面与法线。
6.1 空间曲线的切线与法平面
Section titled “6.1 空间曲线的切线与法平面”1. 曲线的参数方程
Section titled “1. 曲线的参数方程”我们知道,平面曲线可以用参数方程 x=x(t), y=y(t) (α ≤slant t ≤slant β) 来表示。例如,椭圆 (x²)/(a²) + (y²)/(b²) = 1 的参数方程是 x=acos t, y=bsin t (0 ≤slant t ≤slant 2π);空间直线 L 的参数方程是
r = r₀ + ta (-∞ < t < +∞), (6.1)或
x = x₀ + lt, y = y₀ + mt, (-∞ < t < +∞), z = z₀ + nt其中 r=(x,y,z) 为直线 L 上动点 P(x,y,z) 的向径,r₀=(x₀,y₀,z₀) 为直线 L 上的已知定点 (x₀,y₀,z₀) 的向径,a=(l,m,n) 为直线 L 的方向向量。
由直线 L 的参数方程可见,对于任一实数 t,按所给法则,在空间确定了唯一的点 (x,y,z)。因此,直线 L 可以看作是从区间 (-∞, +∞) 到 R³ 的映射 r(t)=r₀+ta 的像。
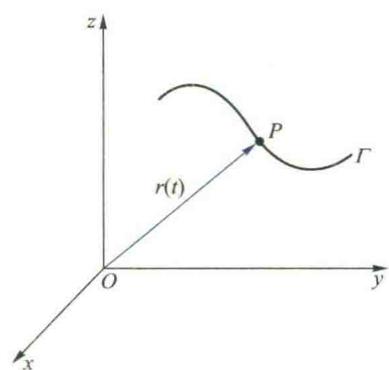
对于一般的空间曲线 Γ,也可看作是从区间 [α, β] 到 R³ 的一个连续映射 r 的像 {r(t) | α ≤slant t ≤slant β},r(t) 就是向径 overrightarrowOP(图 5.24)。当 t 在区间 [α, β] 上变化时,向径 overrightarrowOP 端点 P 的轨迹就是曲线 Γ。它的方程可表示为
r = r(t) = (x(t), y(t), z(t)) (α ≤slant t ≤slant β), (6.2)或
x = x(t), y = y(t), z = z(t) (α ≤slant t ≤slant β), (6.3)称 (6.2) 或 (6.3) 式为空间曲线 Γ 的参数方程。
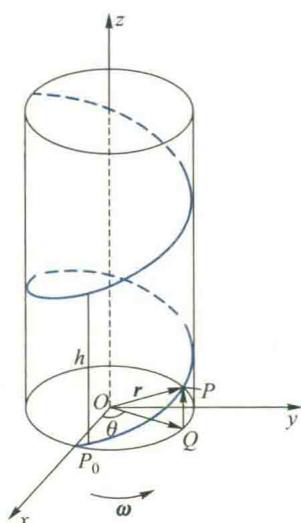
在机械工程中常常遇到一种空间曲线,称为螺旋线,其形成规律是:动点 P 沿半径为 a 的圆周做匀速转动,而这圆周所在的平面又在空间做等速平移,移动的方向与圆周所在平面垂直。试推导此动点轨迹的方程。
解 取运动开始时(设 t=0)圆周的中心为坐标原点 O,圆周所在的平面为 xOy 坐标面,OP₀ 的方向为 x 轴的正向,其中 P₀ 为运动开始时动点的位置。圆周所在平面移动的方向为 z 轴的正向(图 5.25)。
设点 P 转动的角速度为 ω,圆周沿 z 轴方向移动的速度为 v,点 P₀ 的坐标为 (a,0,0),于是经过时间 t 后,动点沿圆周转动了一个角度 ω t,并在 z 轴方向上上升了一段距离 QP = vt。所以在时刻 t,动点的坐标是
x = acos ω t, y = asin ω t, z = vt, t ∈ [0, +∞).这就是螺旋线的参数方程,写成向量形式就是
r = (acos ω t, asin ω t, vt), t ∈ [0, +∞).如果取 θ = ω t 作变参量,便有
x = acos θ, y = asin θ, z = kθ, θ ∈ [0, +∞),其中 k = (v)/(ω)。可见因变参量的不同选择,曲线可以有不同的参数方程。
2. 简单曲线与有向曲线
Section titled “2. 简单曲线与有向曲线”设空间曲线 Γ 的方程为 r=r(t) (α ≤slant t ≤slant β)。如果向量值函数 r(t) 在 [α, β] 上连续,则 Γ 为连续曲线;如果 Γ 为连续曲线,且 ∀ t₁, t₂ ∈ (α, β), t₁ ≠ t₂,均有 r(t₁) ≠ r(t₂),即在 (α, β) 上 r 为单射,则称 Γ 为简单曲线。容易看出,简单曲线就是自身不相交的连续曲线。对于选定了参数 t 的曲线 Γ,我们规定:增大的方向为 Γ 的正向(自然地,t 减小的方向,称 Γ 的负向)。例如,螺旋线 r = (acos θ, asin θ, kθ) (k>0) 的正向为上升的方向。对于规定了正向的曲线,称其为有向曲线。以下讨论的曲线均指有向曲线。
3. 空间曲线的切线与法平面
Section titled “3. 空间曲线的切线与法平面”设空间简单曲线 Γ 的方程为
r = r(t) = (x(t), y(t), z(t)) (α ≤slant t ≤slant β),其中向量值函数 r(t) 在 [α, β] 上可导,其导数记作 dotr(t),且有
dotr(t) = (dotx(t), doty(t), dotz(t)) ≠ 0 (α ≤slant t ≤slant β).我们来讨论 Γ 在点 P₀(x(t₀), y(t₀), z(t₀)) 处的切线方程。
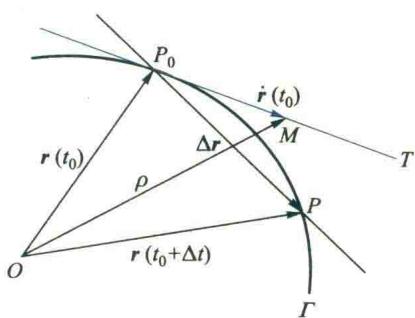
与平面曲线的切线一样,空间曲线上点 P₀ 处的切线也定义为曲线上点 P₀ 的割线 P₀P,当点 P 沿曲线趋于点 P₀ 时的极限位置 P₀T(图 5.26)。要求此切线的方程,关键在于求出它的一个方向向量。为此,在 Γ 上点 P₀ 的邻近取点 P(x(t₀+Δ t), y(t₀+Δ t), z(t₀+Δ t)),点 P₀ 与 P 所对应的向径分别为 r(t₀) 与 r(t₀+Δ t)。从而向量
overrightarrowP₀P = r(t₀+Δ t) - r(t₀) = Δ r为割线 P₀P 的一个方向向量。容易看出,向量
fracoverrightarrowP₀PΔ t = (Δ r)/(Δ t) (6.3)也是割线 P₀P 的一个方向向量,而且不论 Δ t 是正的还是负的,(Δ r)/(Δ t) 的方向始终与曲线 Γ 的参数 t 增大的方向(即 Γ 的正向)相一致。令 Δ t → 0,对 (6.3) 式两端取极限得
lim_(Δ t → 0) fracoverrightarrowP₀PΔ t = lim_(Δ t → 0) (Δ r)/(Δ t) = dotr(t₀).由于 r(t) 的连续性,当 Δ t → 0 时,overrightarrowP₀P = Δ r → 0,点 P 沿曲线 Γ 趋于点 P₀,从而割线 P₀P 变成了切线 P₀T,而割线的方向向量变成了相应切线的方向向量 dotr(t₀)。由此可见:向径 r(t) 的导数 dotr(t₀) 在几何上就表示曲线 Γ 在相应点 P₀ 处的切线 P₀T 的一个方向向量,而且它的方向与 Γ 的正向相一致,称它为 Γ 在点 P₀ 处的切向量。
曲线的正向总规定为对应于 t 增大的方向。因此,当 Δ t > 0 时,Δ r = r(t₀+Δ t) - r(t₀) 与曲线正向一致,从而 (Δ r)/(Δ t) 与曲线正向也一致;当 Δ t < 0 时,Δ r 的方向与曲线正向相反,但由于 Δ t < 0,故 (Δ r)/(Δ t) 的方向仍与曲线正向一致,从而切向量 dotr(t₀) 的方向始终指向曲线的正向。它的模为
|dotr(t₀)| = sqrtdotx²(t₀) + doty²(t₀) + dotz²(t₀).利用直线方程的向量形式,可将曲线 Γ 在 P₀(r(t₀)) 处切线的向量方程写为
ρ = r(t₀) + tdotr(t₀), (6.4)其中 ρ=(x,y,z) 为切线上动点 P(x,y,z) 的向径,t ∈ R 为参数。消去参数 t,即得该切线的对称式方程
fracx - x(t₀)dotx(t₀) = fracy - y(t₀)doty(t₀) = fracz - z(t₀)dotz(t₀). (6.5)由以上可知,当 r=r(t) 可导,且 dotr(t) ≠ 0 (α ≤slant t ≤slant β) 时,曲线 Γ 各点处都存在切线。进一步,如果 dotr(t) 在 [α, β] 上连续,则切线方向连续变化。一般地,称切线方向连续变化的曲线为光滑曲线。因此,当函数 r(t) 在 [α, β] 上有连续的导数且 dotr(t) ≠ 0 (α ≤slant t ≤slant β) 时,曲线 r=r(t) (α ≤slant t ≤slant β) 为光滑曲线。如果曲线 Γ 不是光滑曲线,但将其分成若干段后,每段都是光滑曲线,则称 Γ 为分段光滑曲线。
过曲线 Γ 上点 P₀ 且与点 P₀ 处的切线垂直的任一直线称为此曲线 Γ 在 P₀ 处的法线,这些法线显然位于同一平面内,此平面称为 Γ 在点 P₀ 的法平面。显然 dotr(t₀) 是法平面的一个法向量,于是法平面的方程是
dotr(t₀) · [ρ - r(t₀)] = 0,或
dotx(t₀)[x - x(t₀)] + doty(t₀)[y - y(t₀)] + dotz(t₀)[z - z(t₀)] = 0, (6.6)其中 ρ=(x,y,z) 是法平面上点 (x,y,z) 的向径。
如果曲线 Γ 是由两柱面的交线给出,设它的方程为
y = y(x), z = z(x) (a ≤slant x ≤slant b),把 x 看作参数,上式也可写成参数方程形式
x = x, y = y(x), z = z(x) (a ≤slant x ≤slant b),那么 Γ 上与参数 x=x₀ 相对应的点处的切线方程是
(x - x₀)/(1) = fracy - y(x₀)doty(x₀) = fracz - z(x₀)dotz(x₀), (6.7)法平面方程是
x - x₀ + doty(x₀)[y - y(x₀)] + dotz(x₀)[z - z(x₀)] = 0. (6.8)如果曲线 Γ 的方程由一般形式方程
F(x,y,z) = 0, G(x,y,z) = 0 (6.9)给出,且在点 P₀(x₀,y₀,z₀) 的某邻域内方程组 (6.9) 满足隐函数存在定理的条件,不妨设
. (∂(F,G))/(∂(y,z)) |_P₀ ≠ 0,那么在点 P₀ 的某邻域内由 (6.9) 式确定了两个具有连续导数的一元隐函数 y=y(x) 和 z=z(x)。由隐函数求导法求出 doty(x₀) 和 dotz(x₀) 之后,代入 (6.7) 和 (6.8) 式,即得曲线 Γ 在点 P₀ 处的切线方程和法平面方程。
在曲线 r=r(t) 上,dr = (dx, dy, dz) = (dotx, doty, dotz)dt 与 (dotx, doty, dotz) 共线,因而向量 (dx, dy, dz) 也是曲线 r=r(t) 的一个切向量。因此,求曲线 (6.9) 在点 P₀ 处的切向量也可以用下面的方法:由 (6.9) 式两端求全微分,并将点 P₀ 代入,得
Fₓ(P₀)dx + F_y(P₀)dy + F_z(P₀)dz = 0, Gₓ(P₀)dx + G_y(P₀)dy + G_z(P₀)dz = 0.将上式看作是以 dx, dy, dz 为未知量的齐次线性代数方程组,由于其所含方程数 (2) 小于未知量数 (3),由线性代数的知识知它必有非零解,求出它的任意一个非零解 (dx, dy, dz)|_P₀,便是曲线 (6.9) 在点 P₀ 处的一个切向量。
求曲线 2x²+y²+z²=45 x²+2y²=z 在点 P₀(-2,1,6) 处的切线与法平面方程。
解 由曲线方程两端求全微分,利用一阶全微分形式不变性,得
4xdx + 2ydy + 2zdz = 0, 2xdx + 4ydy - dz = 0.将点 P₀ 的坐标代入,得
4dx - 2dy - 12dz = 0, -4dx + 4dy - dz = 0.(注:此处根据原书计算过程,代入 P₀(-2,1,6) 后应为 4(-2)dx + 2(1)dy + 2(6)dz = -8dx + 2dy + 12dz = 0,化简为 4dx - dy - 6dz = 0。原书此处可能有笔误或印刷问题,以下按原书结果进行)
容易求出这个齐次线性代数方程组的一个非零解是
(dx, dy, dz)|_P₀ = (25, 28, 12),它就是曲线在点 P₀ 处的一个切向量。从而切线的方程是
(x+2)/(25) = (y-1)/(28) = (z-6)/(12),法平面方程是
25(x+2) + 28(y-1) + 12(z-6) = 0,或
25x + 28y + 12z - 50 = 0.6.2 弧长
Section titled “6.2 弧长”1. 弧长的定义与计算
Section titled “1. 弧长的定义与计算”弧长是指一般曲线的长度,这在直观上是容易理解的。但直至目前,我们并未严格地定义它,更不知如何计算它。我们知道,对于联结两点 P₁(x₁,y₁,z₁) 与 P₂(x₂,y₂,z₂) 的直线段,其长度为
|overrightarrowP₁P₂| = √((x₁-x₂)² + (y₁-y₂)² + (z₁-z₂)²). (6.10)对于曲线段,当弧段很短时可以近似地看成是直线段,从而可以利用公式 (6.10) 来近似计算它的长度。因此,我们可以利用积分的思想来定义和计算曲线的弧长。
设简单曲线 Γ 的方程是 r=r(t) = (x(t), y(t), z(t)) (α ≤slant t ≤slant β)。Γ 的两个端点 A, B 分别对应于向径 r(α), r(β),在 Γ 上介于 A 和 B 之间沿着参数 t 增大的方向依次取 n-1 个分点 P₁, P₂, …, Pₙ-1(图 5.27),它们把 Γ 分成了 n 段。用直线段把相邻点联结起来,即得一折线,它的长度是
sₙ = ∑ᵢ=1ⁿ |overrightarrowPᵢ-1Pᵢ|,其中记 A=P₀, B=Pₙ。如果不论分点如何选取,当 d = max₁ ≤slant i ≤slant n |overrightarrowPᵢ-1Pᵢ| → 0 时,折线的长度 sₙ 有确定的极限 s,则称 Γ 为可求长的曲线,且称这个极限值 s 为 Γ 的长度,或 Γ 的弧长,即
s = lim_(d → 0) ∑ᵢ=1ⁿ |overrightarrowPᵢ-1Pᵢ|.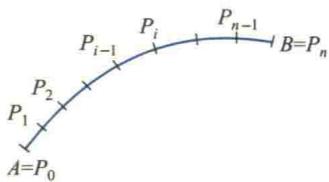
设在 [α, β] 上 dotr(t) 连续且 dotr(t) ≠ 0,则曲线 r=r(t) (α ≤slant t ≤slant β) 可求长的曲线,且 Γ 的长度为
s = ∫_α^β |dotr(t)| dt = ∫_α^β sqrt[dotx(t)]² + [doty(t)]² + [dotz(t)]² dt. (6.11)证 设分点 Pᵢ 对应于参数 tᵢ (i=0, 1, …, n),其中 t₀=α, tₙ=β。这样便有
α = t₀ < t₁ < … < tₙ-1 < tₙ = β.首先求 |overrightarrowPᵢ-1Pᵢ| 的表达式。由于
|overrightarrowPᵢ-1Pᵢ| = |r(tᵢ) - r(tᵢ-1)| = √((Δ xᵢ)² + (Δ yᵢ)² + (Δ zᵢ)²),利用 Lagrange 微分中值公式得
|overrightarrowPᵢ-1Pᵢ| = sqrt[dotx(ξᵢ)]² + [doty(ηᵢ)]² + [dotz(ζᵢ)]² Δ tᵢ,其中 Δ tᵢ = tᵢ - tᵢ-1, ξᵢ, ηᵢ, ζᵢ ∈ (tᵢ-1, tᵢ), i=1, 2, …, n。
为了使上式右端根式中的函数在同一点处取值,将其变形得到
|overrightarrowPᵢ-1Pᵢ| = sqrt[dotx(ξᵢ)]² + [doty(ξᵢ)]² + [dotz(ξᵢ)]² Δ tᵢ + Rᵢ Δ tᵢ = |dotr(ξᵢ)| Δ tᵢ + Rᵢ Δ tᵢ,其中
Rᵢ = sqrt[dotx(ξᵢ)]² + [doty(ηᵢ)]² + [dotz(ζᵢ)]² - sqrt[dotx(ξᵢ)]² + [doty(ξᵢ)]² + [dotz(ξᵢ)]². (6.12)于是
sₙ = ∑ᵢ=1ⁿ |overrightarrowPᵢ-1Pᵢ| = ∑ᵢ=1ⁿ |dotr(ξᵢ)| Δ tᵢ + ∑ᵢ=1ⁿ Rᵢ Δ tᵢ. (6.13)令 λ = max Δ tᵢ,由积分的定义和存在定理,易知
lim_(λ → 0) ∑ᵢ=1ⁿ |dotr(ξᵢ)| Δ tᵢ = ∫_α^β |dotr(t)| dt. (6.14)这样,由 (6.13) 式及 (6.14) 式便知,要证明 (6.11) 式成立,只要证明
lim_(λ → 0) ∑ᵢ=1ⁿ Rᵢ Δ tᵢ = 0. (6.15)为此,我们来估计 Rᵢ。利用不等式:
|√(a₁² + a₂² + a₃²) - √(b₁² + b₂² + b₃²)| ≤slant |a₁ - b₁| + |a₂ - b₂| + |a₃ - b₃|,由 (6.12) 式便得
|Rᵢ| ≤slant |doty(ηᵢ) - doty(ξᵢ)| + |dotz(ζᵢ) - dotz(ξᵢ)|.因为 doty(t), dotz(t) 在 [α, β] 上连续,从而在 [α, β] 上一致连续,所以 ∀ ε > 0, ∃ δ = δ(ε) > 0,只要 |t' - t''| < δ,就有
|doty(t') - doty(t'')| < ε, |dotz(t') - dotz(t'')| < ε.特别地,当 λ = max Δ tᵢ < δ 时,有
|Rᵢ| < 2ε, | ∑ᵢ=1ⁿ Rᵢ Δ tᵢ | < 2ε(β - α),从而 (6.15) 式成立。