
4.1
- a. u + v 在 V 中,因为它的元素都是非负的.
b.例子: 如果 u=2 2 和 c=-1,那么 u 在 V 中, 但cu不在V中.
-
例子:如果 ±bu = 0.5 0.5 和 c = 4 ,那么 ±bu 在 H 中,但 cu 不在 H 中.
-
是,由定理1,因为集合是 Span {t²}
-
否,该集合对不是整数的标量乘法不封闭.
-
H = operatornameSpan{±bv} ,其中 ±b v = 1 3 2.由定理1, H 是 ℝ³ 的一个子空间.
-
W = operatornameSpan{±b u,±b v} ,其中 ±b u = [ l5 1 0 ],±b v = [ l2 0 1 ] ,由定理1, W 是 ℝ³ 的一个子空间.
-
a. {±bv₁, ±bv₂, ±bv₃} 中仅包含三个向量,且 ±bw 不在其中. b. 在 operatornameSpan{±bv₁, ±bv₂, ±bv₃} 中有无穷多向量. c. ±bw 在 operatornameSpan{±bv₁, ±bv₂, ±bv₃} 中.
-
W 不是向量空间,因为零向量不在 W 中.
- 提示:利用定理1.
注意 尽管“学习指导”仅对这里含“提示”的习题有完整解答,但你必须自己真正去求这些问题的解.否则,你不能从习题中受益.
-
是.对一个子空间的条件是明显满足的: 零矩阵在 H 中,两个上三角形矩阵的和是上三角形矩阵,且任何一个上三角形矩阵的标量乘法仍然是上三角形矩阵.
-
写出答案后,参考“学习指导”
25.4 27.a.8 b.3 c.5 d.4
-
u + (-1)u = 1u + (-1)u 公理10 公理8 =[1+(-1)]u 公理 8 =0u=0 习题 27从习题26,得出 (-1)±b u = -±bu
-
任何包含 u 和 v 的子空间 H 也必包含 u 和 v 的所有标量乘法,因而包含 u 和 v 所有标量乘法之和,于是 H 必包含 Span{u,v}.
-
提示:对部分解,考虑 H+K 中的 w₁ 和 w₂ ,并把 w₁ 和 w₂ 分别写成 w₁=u₁+v₁ 和 w₂=u₂+v₂ 的形式,其中 u₁ 和 u₂ 属于 H,而 v₁ 和 v₂ 属于 K.
-
[M] [ν₁, ν₂, ν₃, w] 的简化阶梯形表明 w = ν₁ - 2ν₂ + ν₃ .
-
[M]函数是 cos 4t 和 cos 6t ,见4.5节习题34.
4.2
-
3&-5&-3 6&-2&0 -8&4&11 3 -4=0 0 0 ,所以 w 在 Nul A 中.
-
7 -4 1 0,-6 2 0 1 5. 2 1 0 0 0,-4 0 9 1 0
-
W 不是 ℝ³ 的一个子空间,因为零向量(0,0,0)不属于 W :
-
W 是 ℝ⁴ 的一个子空间,因为 W 是下列方程组的解集:
-
W 不是子空间,因为 0 不在 W 中.验证:如果一个元素 (b - 2d,5 + d,b + 3d,d) 是零,那么 5 + d = 0 和 d = 0 ,这是不可能的.
-
W = operatornameCol A ,其中 A = 1 & -6 0 & 1 1 & 0 ,所以由定理3, W 是一个向量空间.
-
0 & 2 & 3 1 & 1 & -2 4 & 1 & 0 3 & -1 & -1 17. a.2 b.4 19.a.5 b.2
-
向量 3 1 在 operatornameNul A 中,向量 2 -1 -4 3 在 operatornameCol A 中.其余答案也有可能.
-
w 属于 Nul A 和 Col A.
-
见 “学习指导”,现在你应知道如何合理使用它.
-
令 x = 3 2 -1 和 A = 1 & -3 & -3 -2 & 4 & 2 -1 & 5 & 7 ,那么 x 属于 Nul A 。由于 Nul A 是 ℝ³ 的一个子空间,故 10x 属于 Nul A 。
-
a. A0 = 0 ,所以零向量在 operatornameCol A 中. b. 由矩阵乘法的性质, Ax + Aw = A(x + w) ,这表明 Ax + Aw 是 A 的列的线性组合,因此属于 operatornameCol A . c. c(Ax) = A(cx) ,这表明对所有数 c , c(Ax) 在 operatornameCol A 中.
-
a.对任何在 ( P_{2} ) 中的多项式 p, q 和任何数 c, ( T(p+q)=\begin{bmatrix}(p+q)&(0)\(p+q)&(1)\end{bmatrix}=\begin{bmatrix}p(0)+q(0)\p(1)+q(1)\end{bmatrix} )
( =\begin{bmatrix}p(0)\p(1)\end{bmatrix}+\begin{bmatrix}q(0)\q(1)\end{bmatrix}=T(p)+T(q) )
( T(cp)=\begin{bmatrix}cp(0)\cp(1)\end{bmatrix}=c\begin{bmatrix}p(0)\p(1)\end{bmatrix}=cT(p) )
所以 T 是一个从 ( P_{2} ) 到 ( P_{2} ) 的线性变换.
b.任何在 0 和 1 点为零的二次多项式必须是 ( p(t)=t(t-1) ) 的倍数,T 的值域为 ( R^{2} ) .
- a.对属于 M₂×2 中的 A, B 和任何标量 c, T(A+B)=(A+B)+(A+B)^(T) =A+B+A^(T)+B^(T) 转置性质 =(A+A^(T))+(B+B^(T))=T(A)+T(B) T(cA)=(cA)+(cA)^(T)=cA+cA^(T) =c(A+A^(T))=cT(A) 所以 T 是一个从 M₂×2 到 M₂×2 的线性变换. b. 如果 B 是 M₂×2 中任一元素且具有性质 B^(T)=B
且若 A = 1/2 B ,那么
T (A) = frac 12 B + (frac 12 B) ^ T = frac 12 B + frac 12 B = Bc. (b)部分说明 T 的值域包含所有满足 B^(T) = B 的 B ,所以,它充分说明任何在 T 值域中的 B 有这个性质.如果 B = T(A) ,那么由转置性质, B^(T) = (A + A^(T))^(T) = A^(T) + A^(TT) = A^(T) + A = B d. T 的核是 {[ ll0 & b -b & 0 ]:b 是实数}
- 提示:验证子空间的三个条件.T(U) 中的典型元素具有形式 T(±bu₁) 和 T(±bu₂) ,其中 ±bu₁, ±bu₂ 属于 U .
- [M] ±bw 属于 operatornameCol A ,但不属于 operatornameNul A 。(解释为什么。)
- [M] A 的简化阶梯形是
4.3
-
是, 3 × 3 矩阵 A = 1 & 1 & 1 0 & 1 & 1 0 & 0 & 1 具有 3 个主元位置, 由可逆矩阵定理,A 是可逆的且它的列构成 R³ 的一个基。(见例3.)
-
否,向量是线性相关的且不能生成 ℝ³
-
否,集合是线性相关的,因为零向量在集合中。然而,
矩阵的每一行有主元,因而它的列生成 ℝ³
-
否,向量是线性无关的,因为它们不是倍数关系(更精确地讲,没有一个向量是其余向量的倍数)。然而,向量不能生成 ℝ³ 。矩阵 -2 & 6 3 & -1 0 & 5 最多有2个主元,因为它仅有2列.所以,并不是每一行有一个主元
-
Nul A 的基: -6-5/210,-5-3/201 Col A 的基: -22-3,4-68
-
{±bv₁,±bv₂,±bv₄} 17.[M] {±bv₁,±bv₂,±bv₃}
19.3个最简单的答案是 {±bv₁,±bv₂} 或 {±bv₁,±bv₃} 或 {±bv₂,±bv₃}.其他答案也可能.
-
见“学习指导”的提示.
-
提示:利用可逆矩阵定理.
-
否.(为什么集合不是 H 的基?)
-
{cosω t,sinω t}
-
设 A 是 n × k 矩阵 [v₁ … vₖ] ,由于 A 的列少于行,因此不可能 A 的每一行都有一个主元位置。由 1.4 节的定理4,A 的列不能生成 Rⁿ ,因此不是 Rⁿ 的基。
-
提示:如果 {v₁,…,vₚ} 是线性相关的,那么存在不全为零的 c₁,…,cₚ ,使得 c₁v₁+…+cₚvₚ=0 。利用这个方程。
-
任一多项式都不是其他多项式的倍数,因此 {±bp₁, ±bp₂} 是 mathbbP₃ 中的线性无关集.
-
设 {v₁, v₃} 是向量空间 V 中的任一线性无关集,并设 v₂, v₄ 是 v₁ 和 v₃ 的线性组合,则 {v₁, v₃} 是 Span {v₁, v₂, v₃, v₄} 的一组基.
-
[M]你可能很聪明且找出特殊 t 值使得(5)中的方程产生几个零,从而得到可以很容易用手工求解的线性方程组。或者,你可利用 t 值(如 t = 0, 0.1, 0.2, … )来产生一个能用矩阵程序来解的线性方程组。
4.4
[ c 3 - 7 ]-
2 & 1 -9 & 8 11. 6 4 13. 2 6 -1
-
“学习指导”有提示.
-
1 1=5v₁-2v₂=10v₁-3v₂+v₃ (无穷多解答).
-
提示:由假设,零向量可唯一表示成 S 中元素的线性组合.
-
9 & 2 4 & 1
-
提示:假设 [±bu]_(mathcalB) = [±bw]_(mathcalB) 对 V 中一些 ±bu 和 ±bw 成立,且记 [±bu]_(mathcalB) 中的元素为 c₁, …, cₙ.利用 [±bu]_(mathcalB) 的定义.
-
一个可能的方法:首先,说明如果 u₁,…,uₚ 是线性相关的,那么 [u₁]_(B),…,[uₚ]_(B) 是线性相关的。其次,说明如果 [u₁]_(B),…,[uₚ]_(B) 是线性相关的,那么 u₁,…,uₚ 是线性相关的。利用习题中显示的两个方程。一个稍微不同的证明在“学习指导”中给出。
-
线性无关(验证习题 27~34 中的答案).
-
线性相关
R³.因为 R³ 和 P₂ 同构,所以对应的多项式不能生成 P₂ .
b.坐标向量 0 5 1,1 -8 -2,-3 4 2,2 -3 0 生成 R³.因为
R³ 和 P₂ 同构,所以对应的多项式生成 P₂ .
-
[M]坐标向量 3 7 0 0,5 1 0 -2,0 1 -2 0,1 16 -6 2 是 R⁴ 中的线性相关子集.因为 ℝ⁴ 和 mathbbP₃ 同构,所以对应的多项式构成 mathbbP₃ 的线性相关子集,因此不能构成 mathbbP₃ 的基
-
[M][x]_(B)=-5/38/3 37. [M]1.300.8
4.5
1 1 0,-2 1 3; 维数是2.
0 1 0 1,0 -1 1 2,2 0 -3 0; 维数是3.
-
1 2 -1 -3,-4 5 0 7 ; 维数是2.
-
没有基;维数为零. 9.2 11.2
13.2, 3 15.2, 2 17.0, 3 19. 见“学习指导”.
-
提示: 你只需证明前 4 个埃尔米特多项式是线性无关的.为什么?
-
[p]_(B) = (3, 3, -2, 3/2)
-
提示:假设 S 确实生成 V,且用生成集定理。这会导致一个矛盾,从而证明生成假设是错的。
-
提示:利用每一个 mathbbPₙ 是 mathbbP 的一个子空间的事实.
-
验证每一个答案:a.真,b.真,c.真.
-
提示:由于 H 是有限维空间的一个非零子空间,故 H 是有限维的且有基,如 v₁, …, vₚ 。首先证明 {T(v₁), …, T(vₚ)} 生成 T(H) 。
-
[M]a. 一个基是 {ν₁, ν₂, ν₃, e₂, e₃}.事实上,e₂, …, e₅ 中的任何两个向量都可将 {ν₁, ν₂, ν₃} 扩展成为 ℝ⁵ 的一个基.
4.6
- rank A=2; dim Nul A=2; Col A 的基: 1 -1 5,-4 2 -6
Row A 的基: (1,0,-1,5),(0,-2,5,-6)
Nul A 的基: 1 5/2 1 0,-5 -3 0 1
- rank A=3; dim Nul A=2;
Col A 的基: 2 -2 4 -2,6 -3 9 3,2 -3 5 -4
Row A: (2,-3,6,2,5),(0,0,3,-1,1),(0,0,0,1,3)
Nul A 的基: 3/2 1 0 0 0,9/2 0 -4/3 -3 1
-
5,3,3
-
是;不是.由于 Col A 是 R⁴ 的一个四维子空间,故它和 R⁴ 一致.它的零空间不是 R³ ,这是由于 Nul A 中的向量有 7 个元素.由秩定理,Nul A 是 R⁷ 中的一个三维子空间.
9.2
11.3
- 5,5. 在这两种情形中,主元的个数不能超过列数或行数.
15.2 17. 见“学习指导”
-
是,在查阅“学习指导”之前,试给出一个解释.
-
否,解释为什么.
-
是,仅需要 6 个齐次线性方程组成的方程组.
-
否,解释为什么.
-
Row A 和 Nul A 属于 Rⁿ ,Col A 和 Nul A^(T) 属于 R^(m) 。仅有 4 个不同子空间,因为 Row A^(T) = Col A 和 Col A^(T) = Row A 。
-
记住若 operatornameCol A = ℝ^m ,精确地有 dim operatornameCol A = m ,或等价地,对所有 b 方程 Ax = b 相容。由习题 28(b),当 dim operatornameNul A^(T) = 0 ,精确地有 dim operatornameCol A = m ,或等价地,方程 A^(T)x = 0 只有平凡解。
-
uv^(T)=2a&2b&2c -3a&-3b&-3c 5a&5b&5c ,所有列是u的倍数,
所以,除非 a=b=c=0,否则 Col uv^(T) 是一维的.
-
提示:设 A = [u u₂ u₃] ,如果 u ≠ 0 ,那么 u 是 Col A 的一个基,为什么?
-
[M]a. 会有很多答案.如下是一个 “权威” 的答案,其中 A = [ cccc a₁ & a₂ & … & a₇ ] :
b. M=[2 41 0 -28 11]^(T).矩阵 [R^(T)N] 是 7×7 矩阵,原因是 R^(T) 和 N 的列属于 R⁷ ,且 dim Row A+dim Nul A=7. 矩阵 [CM] 是 5×5 矩阵,原因是 C 和 M 的列属于 R⁵ ,且由习题 28(b),dim Col A+dim Nul A=5. 这些矩阵的可逆性来自它们的列线性无关的事实,这可由 6.1 节定理3 得到证明.
- C 和 R 是习题 35 给出的,A=CR.
4.7
-
a. 6 & 9 -2 & -4 b. 0 -2
-
(ii)
-
a. 4 & -1 & 0 -1 & 1 & 1 0 & 1 & -2 b. 8 2 2
-
P_(C arrow B) = -3 & 1 -5 & 2 , P_(B arrow C) = -2 & 1 -5 & 3
-
P_(C arrow B) = 9 & -2 -4 & 1 , P_(B arrow C) = 1 & 2 4 & 9
-
见“学习指导”.
-
P_(C arrow B) = 1 & 3 & 0 -2 & -5 & 2 1 & 4 & 3 , [-1 + 2t]_(B) = 5 -2 1
-
a. B 是 V 的一个基.
b.坐标映射是一个线性变换.
c.一个矩阵和一个向量的乘积.
d. v 关于 B 的坐标向量.
- a. [M]
b. P 是从 C 到 B 的坐标变换矩阵.所以由(5)式,P⁻1 是从 B 到 C 的坐标变换矩阵,且由定理15, 矩阵的列是 B 中基向量的 C-坐标向量.
- [M] 提示:设 C 是基 {v₁, v₂, v₃} ,那么 P 的列是 [u₁]_(C), [u₂]_(C) 和 [u₃]_(C) 。利用 C-坐标向量的定义和矩阵代数计算 u₁, u₂, u₃ 。解法在“学习指导”中有讨论。这里有数值解答:
b.
boldsymbol w _ 1 = [ c 2 8 - 9 - 3 ], boldsymbol w _ 2 = [ c 3 8 - 1 3 2 ], boldsymbol w _ 3 = [ c 2 1 - 7 3 ]4.8
- 如果 yₖ = 2^(k) ,那么 yₖ + 1 = 2^(k + 1) 且 yₖ + 2 = 2^(k + 2) ,将这些公式代入方程左边得到:
由于对所有 k 差分方程成立,故 2^(k) 是一个解,同样的计算对 yₖ=(-4)^(k) 成立.
-
信号 2^(k) 和 (-4)^(k) 线性无关,这是因为没有一个是另外一个的倍数。例如,不存在数 c 使得 2^(k) = c(-4)^(k) 对所有 k 成立。由定理17,习题1中差分方程的解集 H 是二维的。由4.5节的基定理,两个线性无关的信号 2^(k) 和 (-4)^(k) 形成 H 的一个基。
-
如果 yₖ = (-3)^(k) ,那么对所有 k ,有
类似地,如果 yₖ = k(-3)^(k) ,那么对所有 k ,有
r l & y _ k + 2 + 6 y _ k + 1 + 9 y _ k & = (k + 2) (- 3) ^ k + 2 + 6 (k + 1) (- 3) ^ k + 1 + 9 k (- 3) ^ k & = (- 3) ^ k [ (k + 2) (- 3) ^ 2 + 6 (k + 1) (- 3) + 9 k ] & = (- 3) ^ k [ 9 k + 1 8 - 1 8 k - 1 8 + 9 k ] & = (- 3) ^ k (0)这样, (-3)^(k) 和 k(-3)^(k) 都是在差分方程的解空间 H 中.而且,没有数 c 使得 k(-3)^(k)=c(-3)^(k) 对所有 k 成立,这是因为 c 的选取必须与 k 无关.同样,没有数 c 使得 (-3)^(k)=ck(-3)^(k) 对所有 k 成立,所以两个信号线性无关.由于 dim H=2 ,故由基定理,信号形成 H 的一个基.
-
是 9. 是
-
否,两个信号不能生成三维解空间.
-
(1/3)^(k),(2/3)^(k) 15. (5)^(k),(-5)^(k)
-
Yₖ = c₁(0.8)^(k) + c₂(0.5)^(k) + 10→ 10 ,当 k→ ∞ 时
-
yₖ = c₁(-2 + √(3))^(k) + c₂(-2 - √(3))^(k)
-
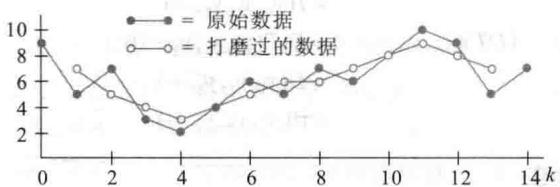
7,5,4,3,4,5,6,6,7,8,9,8,7,见下图.
- a. yₖ+1-1.01yₖ=-450 , y₀=10 000
b. [M] MATLAB 代码:
l text pay = 450, y = 10000, m = 0 text table = [0; y] text while y > 450 y=1.01*y-pay mathrm m = m + 1 text table = [table[m;y]] % text append new column text end text m,yc.在第 26 个月时,最后一次付款为 114.88 美元,借款者总共支付 11364.88 美元.
-
k² + c₁ · (-4)^k + c₂
-
2 - 2k + c₁· 4^(k) + c₂· 2⁻k
-
方程对所有 k 成立,所以 k 用 (k - 1) 替换时,可将原方程变为 yₖ + 2 + 5yₖ + 1 + 6yₖ = 0 ,对所有 k 方程是2阶的.
-
对所有 k ,Casorati 矩阵 C(k) 不可逆,在这种情形,Casorati 矩阵没有给出信号集合线性无关或线性相关的信息。事实上,没有一个信号是其他信号的倍数,所以它们线性无关。
-
提示:验证定义线性变换的两个性质。对 S 中的 {yₖ} 和 {zₖ} ,研究 T({yₖ}+{zₖ}) 。如果 r 是任意数,那么 r{yₖ} 的第 k 项是 ryₖ ;因此 T(r{yₖ}) 是序列 {wₖ} ,由下式给出:
wₖ=ryₖ+2+a(ryₖ+1)+b(ryₖ) 37. (TD)(y₀,y₁,y₂,…)=T(D(y₀,y₁,y₂,…)) =T(0,y₀,y₁,y₂,…) =(y₀,y₁,y₂,…) =I(y₀,y₁,y₂,…) (DT)(y₀,y₁,y₂,…)=D(T(y₀,y₁,y₂,…)) =D(y₁,y₂,y₃,…) =(0,y₁,y₂,y₃,…)
4.9
-
a. 0.7 & 0.6 0.3 & 0.4 新闻 b. 1 0 c. 33% 从 健康 生病 到
-
a. 0.95 & 0.45 0.05 & 0.55 健康 b. 15%, 12.5% 生病
c. 0.925; 使用 x₀=1 0 .
-
0.4 0.6 7. 1/4 1/2 1/4
-
是,由于 P² 所有元素为正.
-
a. 2/3 1/3 b. 2/3
-
a. 0.9 0.1 b. 0.10, 否
-
[M]大约 17.3%的美国人口.
-
a. P 的一个列的元素之和为 1,矩阵 P - I 中一个列具有与 P 同样的元素,除了其中一个元素减了 1,因此每一列的和为 0. b. 由(a), P - I 的最后一行是其他行之和的相反数. c. 由(b)和生成集定理, P - I 的最后一行可以删去,而剩下的( n - 1 )行仍然生成行空间。另一种方法,利用(a)和行变换不改变行空间的事实。取 A 是 P - I 将其他行加到最后一行得到的矩阵,由(a),行空间可由 A 的前( n - 1 )行生成。
d.由秩定理和(c),P-I 的列空间的维数小于 n,因而它的零空间是非平凡的。你可以不用秩定理,而用可逆矩阵定理,因为 P-I 是一个方阵。
- a.乘积 Sx 等于 x 中元素之和.对一个概率向量,这个和一定等于 1.
b. P = [p₁, p₂ … pₙ],其中 pᵢ 为概率向量.由矩阵乘积和 (a), SP = [Sp₁, Sp₂ … Spₙ] = [1, 1 … 1] = S c. 由 (b), S(Px) = (SP)x = Sx = 1,同样 Px 中的元素是非负的 (由于 P 和 x 具有非负元素), 因此,由 (a), Px 是一个概率向量.
-
a. T b. T c. F d. F e. T f. T g. F h. F i. T j. F k. F l. F m. T n. F o. T p. T q. F r. T s. T t. F
-
所有 (b₁, b₂, b₃) 的集合,满足 b₁ + 2b₂ + 3b₃ = 0 。
-
向量 p₁ 不是零, p₂ 不是 p₁ 的倍数,因此保留这两个向量。由于 p₃=2p₁+2p₂ ,故排除 p₃ 。由于 p₄ 有 t² 项,因此它不可能是 p₁, p₂ 的线性组合,故保留 p₄ 。最后 p₅=p₁+p₄ ,故排除 p₅ 。所得的基是 {p₁,p₂,p₄} 。
-
齐次方程组的解集是由两个解生成的,在这种情形下, 18 × 20 的系数矩阵 A 的零空间最多是二维。由秩定理, dim operatornameCol A ≥slant 20 - 2 = 18 ,这说明 operatornameCol A = ℝ¹8 ,因为 A 有 18 行且每一个方程 Ax = b 是相容的。
-
设 A 是线性变换 T 的标准 m × n 矩阵.
a.如果 T 是一对一映射,则 A 的列线性无关(1.9 节定理12),因此 dimNul A=0。由秩定理,dimCol A=rank A=n。因为 T 的值域是 Col A,故 T 的值域的维数是 n。
b.如果 T 是映上的,则 A 的列生成 R^(m) (1.9 节定理12),所以 dimCol A = m。由秩定理,dimNul A = n - dimCol A = n - m。因为 T 的核是 Nul A,故 T 的核的维数是 n - m。
-
如果 S 是 V 中有限的生成集,那么 S 的一个子集 (如 S' ) 是 V 的一个基.由于 S' 一定生成 V,故 S' 不能是 S 的一个真子集,这是因为 S 是最小的.这样,S' = S,从而证明 S 是 V 的一个基.
-
a.提示:对某个 x,Col AB 中的任意 y 有形式 y=ABx.
-
由习题 12, rank PA ≤slant rank A,且 rank A = rank P⁻1(PA) ≤slant rank PA,于是 rank PA = rank A .
-
方程 AB = 0 说明 B 的每一列属于 operatornameNul A 。由于 operatornameNul A 是子空间,故 B 的列的所有线性组合都属于 operatornameNul A ,因此 operatornameCol B 是 operatornameNul A 的子空间。由4.5节定理11, dim operatornameCol B ≤slant dim operatornameNul A 。应用秩定理,得到 n = operatornamerank A + dim operatornameNul A ≥slant operatornamerank A + operatornamerank B
-
a.设 A₁ 由 A 的 r 个主元列组成, A₁ 的列是线性无关的,所以, A₁ 是秩为 r 的 m × r 阵。b. 将秩定理应用于 A₁ ,Row A₁ 的维数是 r ,所以 A₁ 有 r 个线性无关的行。利用这些行构造 A₂ ,那么 A₂ 是 r × r 的,且有线性无关的行。由可逆矩阵定理, A₂ 是可逆的。
-
[B AB A² B] = 0 & 1 & 0 1 & -0.9 & 0.81 1 & 0.5 & 0.25 ∼ 1 & -0.9 & 0.81 0 & 1 & 0 0 & 0 & -0.56
这个矩阵的秩为3,所以 (A,B) 是可控制的.
[ M ] operatornamerank (B A B A ^ 2 B A ^ 3 B) = 3, (A, B)