
在本节,我们将矩阵分解 A = PDP⁻1 理解为线性变换。我们还将看到变换 ±bx mapsto A±bx 实质上是简单的映射 ±bu mapsto D±bu 。即使 D 不是对角矩阵时,对矩阵 A 和 D 仍有相似的解释。
在 1.9 节曾讲到,任意一个从 Rⁿ 到 R^(m) 的线性变换 T 可通过左乘矩阵 A 来实现,矩阵 A 称为 T 的标准矩阵。现在,我们对两个有限维向量空间之间的线性变换也作同样的描述。
线性变换的矩阵
Section titled “线性变换的矩阵”设 V 是 n 维向量空间,W 是 m 维向量空间,T 是 V 到 W 的线性变换。为了把 T 与矩阵相联系,我们指定 B 和 C 分别是 V 和 W 的基。
若 x ∈ V ,坐标向量 [x]_(B) ∈ Rⁿ ,x 的像 T(x) 的坐标向量 [T(x)]_(C) ∈ ℝ^(m) ,见图 5-6.
容易找出 [x]_(B) 和 [T(x)]_(C) 之间的关系.设V的基B是 {b₁,…,bₙ}.若 x=r₁b₁+…+rₙbₙ ,则
[ boldsymbol x ] _ B = [ c r _ 1 vdots r _ n ]因为 T 是线性的,故
T (boldsymbol x) = T (r _ 1 boldsymbol b _ 1 + … + r _ n boldsymbol b _ n) = r _ 1 T (boldsymbol b _ 1) + … + r _ n T (boldsymbol b _ n) (1)因为从 W 到 R^(m) 的坐标映射是线性的(4.4 节定理8),故等式(1)可推出
[ T (boldsymbol x) ] _ mathcal C = r _ 1 [ T (boldsymbol b _ 1) ] _ mathcal C + … + r _ n [ T (boldsymbol b _ n) ] _ mathcal C (2)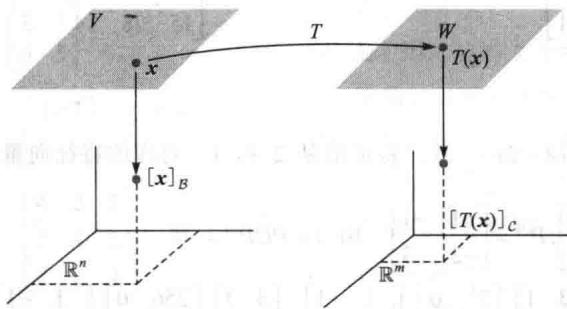
因为这些C-坐标向量都属于 R^(m) ,故向量等式(2)可以写为矩阵等式
[ T (boldsymbol x) ] _ mathcal C = M [ boldsymbol x ] _ mathcal B (3)其中
M = [ [ T (boldsymbol b _ 1) ] _ mathcal C [ T (boldsymbol b _ 2) ] _ mathcal C … [ T (boldsymbol b _ n) ] _ mathcal C ] (4)矩阵 M 是 T 的矩阵表示,称为 T 相对于基 B 和 C 的矩阵。见图 5-7.
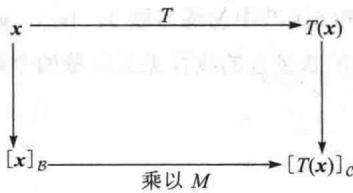
等式(3)表明,就坐标向量而言,T 对 x 的作用相当于用矩阵 M 左乘 x.
设 mathcalB = {±bb₁, ±bb₂} 是 V 的基, mathcalC = {±bc₁, ±bc₂, ±bc₃} 是 W 的基。 T 是 V → W 的线性变换,满足性质:
T (boldsymbol b _ 1) = 3 boldsymbol c _ 1 - 2 boldsymbol c _ 2 + 5 boldsymbol c _ 3, T (boldsymbol b _ 2) = 4 boldsymbol c _ 1 + 7 boldsymbol c _ 2 - boldsymbol c _ 3求 T 相对于基 B 和 C 的矩阵 M.
解
±bb₁ 和 ±bb₂ 的像的C-坐标向量是
[ T (±b b _ 1) ] _ mathcal C = [ c 3 - 2 5 ], [ T (±b b _ 2) ] _ mathcal C = [ c 4 7 - 1 ]因此
M = [ c c 3 & 4 - 2 & 7 5 & - 1 ]如果B和C是同一空间V的基,T是恒等变换 T(x)=x,x∈ V ,那么(4)中的矩阵M正好是坐标变换矩阵(见4.7节).
V 到 V 的线性变换
Section titled “VV 到 VV 的线性变换”当 W = V, mathcalC = mathcalB 时,(4)中的 M 称为 ±bT 相对于 ±bmathcalB 的矩阵,或简称为 ±bT 的 ±bmathcalB -矩阵,记为 [T]_(mathcalB) 见图 5-8.
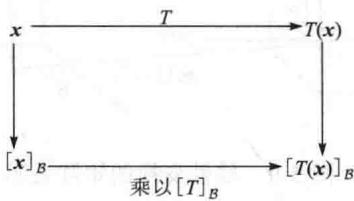
V arrow V 的线性变换 T 的 B-矩阵对所有 V 中的 x,有
[ T (boldsymbol x) ] _ mathcal B = [ T ] _ mathcal B [ boldsymbol x ] _ mathcal B (5)P₂ arrow P₂ 的映射 T: T(a₀ + a₁t + a₂t²) = a₁ + 2a₂t 是线性变换.(学过微积分的学生知道 T 是微分算子.)
a.当基 B={1,t,t²} 时,求 T 的 B-矩阵.
b.对 P₂ 中的每个 p,验证 [T(p)]_(B) = [T]_(B)[p]_(B) .
解
a.计算基向量的像:
r l r T (1) = 0 & & text 零多项式 T (t) = 1 & & text 值恒为 1 text 的多项式 T (t ^ 2) = 2 t & &然后写出 T(1), T(t), T(t²) 的 B-坐标(本例通过观察可以得到),把它们放在一起组成 T 的 B-矩阵:
r l & [ T (1) ] _ B = [ l 0 0 0 ], [ T (t) ] _ B = [ l 1 0 0 ], [ T (t ^ 2) ] _ B = [ l 0 2 0 ] & [ T ] _ B = [ l l l 0 & 1 & 0 0 & 0 & 2 0 & 0 & 0 ]b.对一般的多项式 p(t) = a₀ + a₁t + a₂t² ,我们有
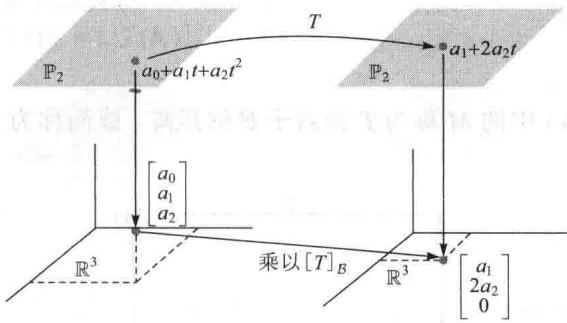
r l [ T (±b p) ] _ B & = [ a _ 1 + 2 a _ 2 t ] _ B = [ l a _ 1 2 a _ 2 0 ] & = [ l l l 0 & 1 & 0 0 & 0 & 2 0 & 0 & 0 ] [ l a _ 0 a _ 1 a _ 2 ] = [ T ] _ B [ ±b p ] _ B见图 5-9.
ℝⁿ 上的线性变换
在涉及 ℝⁿ 的应用问题中,线性变换首先表现为一个矩阵变换 x mapsto Ax 。假设 A 是可对角化的,那么存在由 A 的特征向量组成的 ℝⁿ 的基 mathcalB 。此时,下面的定理8表明 T 的 mathcalB -矩阵是对角矩阵,这样,把 A 对角化相当于找到变换 x mapsto Ax 的对角矩阵表示。
设 A=PDP⁻1 ,其中 D 为 n × n 对角矩阵,若 Rⁿ 的基 B 由 P 的列向量组成,那么 D 是变换 x mapsto Ax 的 B-矩阵.
证明
记 P 的列向量为 b₁, …, bₙ ,则有 B = {b₁, …, bₙ}, P = [b₁ … bₙ] 。此时,P 是 4.4 节中讨论过的坐标变换矩阵 P_(B) ,其中
P [ ±b x ] _ mathcal B = ±b x, [ ±b x ] _ mathcal B = P ^ - 1 ±b x若 x ∈ Rⁿ, T(x) = Ax ,则
r l r [ T ] _ B & = [ [ T (±b b _ 1) ] _ B … [ T (±b b _ n) ] _ B ] & text 由 [ T ] _ B text 的定义 & = [ [ A ±b b _ 1 ] _ B … [ A ±b b _ n ] _ B ] & text 由 T (±b x) = A ±b x & = [ P ^ - 1 A ±b b _ 1 … P ^ - 1 A ±b b _ n ] & text 坐标变换 & = P ^ - 1 A [ ±b b _ 1 … ±b b _ n ] & text 矩阵乘法 & = P ^ - 1 A P (6)由于 A = PDP⁻1 ,我们有 [T]_(B) = P⁻1AP = D 。
设 A=7&2 -4&1,R²arrow R² 的变换 T:T(x)=Ax 。求 R² 的一个基 B ,使得 T 的 B-矩阵是对角矩阵.
解
由5.3节的例2,我们知道 A = PDP⁻1 ,其中
P = [ c c 1 & 1 - 1 & - 2 ], D = [ c c 5 & 0 0 & 3 ]P 的列向量记为 b₁ 和 b₂ ,是 A 的特征向量,由定理8,若取 B = {b₁, b₂} ,则 D 是 T 的 B-矩阵。映射 x mapsto Ax 和 u mapsto Du 描述的是相对于不同基的同一个线性变换。
矩阵表示的相似性
Section titled “矩阵表示的相似性”定理8的证明并没有用到 D 是对角矩阵这一事实.因此,若 A 相似于 C,即有 A = PCP⁻1,且 mathcalB 由 P 的列向量组成,则 C 是变换 x mapsto Ax 的 mathcalB- 矩阵.分解 如图 5-10所示. 如图5-10所示.
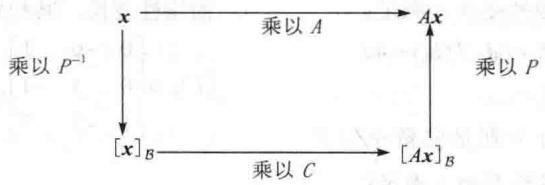
反之,若 ℝⁿ→ ℝⁿ 的变换 T:T(x) = Ax ,而 mathcalB 是 ℝⁿ 的任意一个基,那么 T 的 mathcalB- 矩阵相似于 A 其实,在定理8的证明的计算中已经证明若 P 是以 mathcalB 的向量作为列构成的矩阵,那么 [T]_(mathcalB) = P⁻1AP. 因此,所有相似于 A 的矩阵的集合与变换 xmapsto Ax 的所有矩阵表示的集合是同一集合.
设 A = 4 & -9 4 & -8 , ±bb₁ = 3 2 , ±bb₂ = 2 1 , A 的特征多项式是 (λ + 2)²,但特征值-2的特征空间只是一维的,因此 A 是不可以对角化的.但是,有一组基 mathcalB = {±bb₁, ±bb₂} 能够使得变换 x → Ax 的 mathcalB -矩阵是三角矩阵,称为 A 的若尔当型.求这个 mathcalB -矩阵.
解
如果 P = [b₁ - b₂] ,则 mathcalB -矩阵是 P⁻1AP ,计算
A P = [ l l 4 & - 9 4 & - 8 ] [ l l 3 & 2 2 & 1 ] = [ l l - 6 & - 1 - 4 & 0 ]P ^ - 1 A P = [ c c - 1 & 2 2 & - 3 ] [ c c - 6 & - 1 - 4 & 0 ] = [ c c - 2 & 1 0 & - 2 ]A 的特征值在对角线上.
数值计算的注解 计算 mathcalB- 矩阵 P⁻1AP 的一种有效方法是先计算 AP ,然后用行变换将增广矩阵 [P AP] 化为 [I P⁻1AP] ,这样就不需要单独计算 P⁻1 了,见2.2节的习题12.
-
假设 T 是 mathbbP₂ 到 mathbbP₂ 的线性变换,相对于基 mathcalB = {1, t, t²} 的矩阵是 [T]_(mathcalB) = 3 & 4 & 0 0 & 5 & -1 1 & -2 & 7 ,求 T(a₀ + a₁ t + a₂ t²) .
-
设 A, B, C 是 n × n 矩阵,我们已经知道若 A 相似于 B ,那么 B 亦相似于 A ,这个性质和下面的结论说明
“相似”是等价关系。(行等价是等价关系的另一个例子。)证明(a)和(b)
a. A 相似于 A .
b.若 A 相似于 B,B 相似于 C,那么 A 相似于 C。
-
设 B={b₁,b₂,b₃} 和 D={d₁,d₂} 分别是向量空间 V 和 W 的基, T:V→ W 是线性变换,满足: T(b₁)=3d₁-5d₂,T(b₂)=-d₁+6d₂,T(b₃)=4d₂ 求 T 相对于 B 和 D 的矩阵.
-
设 D={d₁,d₂} 和 B={b₁,b₂} 分别是向量空间 V 和 W 的基, T:V→ W 是线性变换,满足: T(d₁)=2b₁-3b₂, T(d₂)=-4b₁+5b₂ 求 T 相对于 D 和 B 的矩阵.
-
设 E={e₁,e₂,e₃} 是 R³ 的标准基, B={b₁,b₂,b₃} 是向量空间 V 的基, T:ℝ³arrow V 是线性变换, T(x₁,x₂,x₃)=(x₃-x₂)b₁-(x₁+x₃)b₂+(x₁-x₂)b₃ a. 计算 T(e₁), T(e₂), T(e₃) . b. 计算 [T(e₁)]_(B), [T(e₂)]_(B), [T(e₃)]_(B) . c. 求 T 相对于 E 和 B 的矩阵.
-
设 B={b₁,b₂,b₃} 是向量空间 V 的基, T:V→ R² 是线性变换,满足: T(x₁b₁+x₂b₂+x₃b₃)=2x₁-4x₂+5x₃ -x₂+3x₃ 求 T 相对于 B 和 R² 的标准基的矩阵.
-
设 T: mathbbP₂ → mathbbP₃ 是将多项式 ±bp(t) 映射为多项式 (t + 5)±bp(t) 的变换.
a. 求 ±bp(t) = 2 - t + t² 的像.
b. 证明 T 是线性变换.
c. 求 T 相对于基 {1, t, t²} 和 {1, t, t², t³} 的矩阵. -
设 T: mathbbP₂ → mathbbP₄ 是将多项式 ±bp(t) 映射为 ±bp(t) + t²±bp(t) 的变换.
a. 求 ±bp(t) = 2 - t + t² 的像.
b. 证明 T 是线性变换.
c. 求 T 相对于基 {1, t, t²} 和 {1, t, t², t³, t⁴} 的矩阵. -
假设映射 T: mathbbP₂ → mathbbP₂ 定义为 T(a₀ + a₁t + a₂t²) = 3a₀ + (5a₀ - 2a₁)t + (4a₁ + a₂)t² 并且是线性的,求 T 相对于基 mathcalB = {1, t, t²} 的矩阵.
-
设 B={b₁,b₂,b₃} 是向量空间 V 的基,T 是 V→ V 的线性变换,其相对于 B 的矩阵是 [T]_(B)=0&-6&1 0&5&-1 1&-2&7 ,求 T(3b₁-4b₂) .
-
定义 P₂ arrow R³ 的变换 T 为 T(p)=p(-1)p(0)p(1) . a. 求 p(t)=5+3t 在变换 T 下的像. b. 证明 T 是线性变换. c. 求 T 相对于 P₂ 的基 {1, t, t²} 和 R³ 标准基的矩阵.
-
定义 mathbbP₃ → ℝ⁴ 的变换 T 为 T(±bp) = ±bp(-3) ±bp(-1) ±bp(1) ±bp(3) .
在习题 11 和习题 12 中, B={b₁,b₂} ,求变换 xmapsto Ax 的 B-矩阵.
A = [ c c 3 & 4 - 1 & - 1 ], boldsymbol b _ 1 = [ c 2 - 1 ], boldsymbol b _ 2 = [ c 1 2 ]- A = -1 & 4 -2 & 3 , boldsymbol b₁ = 3 2 , boldsymbol b₂ = -1 1
在习题 13~16 中,定义 R² arrow R² 的变换 T 为 T(x) = Ax ,求 R² 的基 B,使得 [T]_(B) 为对角矩阵. 13. A=0 & 1 -3 & 4 14. A=5 & -3 -7 & 1 15. A=4 & -2 -1 & 3 16. A=2 & -6 -1 & 3
- 设 A = 1 & 1 -1 & 3 和 mathcalB = {±bb₁, ±bb₂}, ±bb₁ = 1 1 , ±bb₂ = 5 4 .
定义 T:ℝ²→ ℝ² 为 T(±b x) = Ax :
a.证明 b₁ 是 A 的特征向量,但 A 不可对角化. b. 求 T 的 B-矩阵.
-
定义 T: ℝ³ → ℝ³ 为 T(x) = Ax ,其中 A 为 3 × 3 矩阵,特征值是 5 和 -2。是否存在 ℝ³ 的基 mathcalB ,使得 T 的 mathcalB- 矩阵是对角矩阵?试做讨论。证明习题 19~24 的命题,题中矩阵为方阵。
-
若 A 可逆且相似于 B,则 B 可逆且 A⁻1 相似于 B⁻1 . (提示:存在可逆矩阵 P,使得 P⁻1AP = B ,解释 B 为什么可逆,然后找一个可逆矩阵 Q,使得 Q⁻1A⁻1Q = B⁻1 .)
-
若 A 相似于 B ,则 A² 相似于 B² .
-
若 B 相似于 A,C 相似于 A,则 B 相似于 C.
-
若 A 可对角化,B 相似于 A,则 B 亦可对角化.
-
若 B = P⁻1AP, x 是 A 对应于特征值 λ 的特征向量,则 P⁻1x 是 B 对应于 λ 的特征向量.
-
若 A 与 B 是相似的,则它们有相同的秩。(提示:参考第 4 章补充习题 13 和 14.)
-
方阵 A 主对角线元素之和称为 A 的轨迹,记为 tr A. 可以证明对任意的两个 n × n 矩阵 F 和 G,有 operatornametr(FG) = operatornametr(GF).证明:若 A 与 B 相似,则 tr A = tr B.
-
能够证明矩阵 A 的轨迹等于 A 的特征值之和,在 A 可对角化时验证这个结论.
-
设 V = Rⁿ, B = {b₁, …, bₙ} 为 V 的基, W = Rⁿ, E 为 W 的标准基.I: I(x) = x 是 V → W 的恒等变换,求 I 相对于 B 和 E 的矩阵,这个矩阵在 4.4
节被称为什么矩阵?
-
设 V 和 W 是同一向量空间,其基分别是 B = {b₁, …, bₙ} 和 C = {c₁, …, cₙ} ,I 是 V → W 的恒等变换,求 I 相对于 B 和 C 的矩阵。这个矩阵在 4.7 节被称为什么矩阵?
-
设 V 是向量空间,基为 B={b₁,…,bₙ} ,求 V→ V 的恒等变换 I 的 B-矩阵.
[M]对习题30和习题31,求变换 x mapsto Ax 相对于基 mathcalB = {±bb₁, ±bb₂, ±bb₃} 的 mathcalB -矩阵.
3 0. A = [ c c c - 1 4 & 4 & - 1 4 - 3 3 & 9 & - 3 1 1 1 & - 4 & 1 1 ], boldsymbol b _ 1 = [ c - 1 - 2 1 ], boldsymbol b _ 2 = [ c - 1 - 1 1 ],boldsymbol b _ 3 = [ c - 1 - 2 0 ]3 1. A = [ c c c - 7 & - 4 8 & - 1 6 1 & 1 4 & 6 - 3 & - 4 5 & - 1 9 ], boldsymbol b _ 1 = [ c - 3 1 - 3 ], boldsymbol b _ 2 = [ c - 2 1 - 3 ],boldsymbol b _ 3 = [ c 3 - 1 0 ]- [M]变换 T 的标准矩阵为 A ,求 ℝ⁴ 的一个基 mathcalB ,使得 [T]_(mathcalB) 为对角矩阵.
- 设 p(t) = a₀ + a₁t + a₂t² ,计算得
故 T(±b p) = (3a₀ + 4a₁) + (5a₁ - a₂)t + (a₀ - 2a₁ + 7a₂)t².
- a. A=(I)⁻1AI ,所以 A 相似于 A。
b.由假设,存在可逆矩阵 P 和 Q,使得 B = P⁻1AP 和 C = Q⁻1BQ ,代入并利用逆运算性质,有 C = Q⁻1BQ = Q⁻1(P⁻1AP)Q = (PQ)⁻1A(PQ) ,这一等式表明 A 相似于 C.