前文介绍了 VHDL 的语法规则、语句形式及程序的一般结构,其中的示例多为基本逻辑单元,如译码器、计数器等。本节从解决实际问题的角度介绍 VHDL 的应用。
8.7.1 用 VHDL 解决组合逻辑问题
Section titled “8.7.1 用 VHDL 解决组合逻辑问题”在用自底向上的设计方式解决组合逻辑问题时,通常首先决定使用哪种标准逻辑单元电路,如与非门、选择器、译码器等,然后采用相应的设计方法得到逻辑函数,最后将标准逻辑单元连接成实现电路。这种设计方法要求设计者有足够的逻辑函数知识和技巧。
用 EDA 方法解决逻辑问题时通常并不首先确定采用哪种标准逻辑单元,而是直接用硬件描述语言(HDL)描述问题中逻辑量间的行为或逻辑关系,可利用 EDA 辅助工具软件对 HDL 程序进行功能仿真,然后通过综合器工具软件对 HDL 程序进行编译综合处理,生成对应某一可编程逻辑器件的网表文件,随后即可对目标器件进行编程下载并进行实际测试了。在编程下载前可在 EDA 工具软件的时序仿真环境中观察、仿真器件的工作波形和性能指标。这几个步骤基本上是一种“自顶向下”的设计过程。本节示例用 VHDL 解决组
合逻辑的应用问题。
某停车场中的一个停车位置由 A、B、C 3 个人共用。共用的规则是: 每周一、三、五 3 人使用的优先级别依次为 ACB, 每周二、四的使用优先级为 BCA, 每周六、日为 CBA。试确定当前每人是否可使用该停车位的逻辑变量。
解
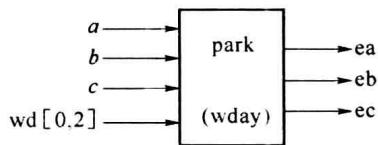
可设 3 个输出变量 ea、eb、ec(=1/0) 表示允许/不允许 A、B、C 3 人停车,设输入变量 a、b、c(=1/0) 表示 3 人到场/不到场,另设 3 变量数组 wd, 用其取值组合表示星期。可见, ea、eb、ec 分别是 a、b、c、wd 的函数。由于无须对日期时间连续计时,函数均为组合逻辑函数。框图可由图 8.7.1 所示。如果用与非门或选择器实现 ea、eb、ec, 需对 3 个 6 变量卡诺图化简,且化简方法也依选用器件的不同而不同。用 EDA 方法解决这一问题时,首先可用 VHDL 对题中的变量关系作行为描述如下。
LIBRARY IEEE;
USE IEEE.STD_LOGIC_1164.ALL;
ENTITY park IS
    PORT(a,b,c:IN STD_LOGIC;wd:IN STD_LOGIC_VECTOR(0 TO 2);
    ea,eb,ec:OUT STD_LOGIC);
END park;
ARCHITECTURE behav OF park IS
TYPE weekday IS(mon,tue,wed,thu,fri,sat,sun); -定义一个枚举weekday表示
-星期日期
SIGNAL wday:weekday; -声明一个信号wday,数据类型为weekday
BEGIN
WITH wd SELECT -根据wd的输入为枚举信号wday赋值
wday <= mon WHEN'001',
    tue WHEN'010',
    wed WHEN'011',
    thu WHEN'100',
    fri WHEN'101',
    sat WHEN'110',
    sun WHEN'111',
    mon WHEN OTHERS;
PROCESS(wday,a,b,c)
BEGIN
CASE wday IS
WHEN mon|wed|fri => IF a = '1' THEN ea <= '1'; eb <= '0'; ec <= '0';
ELSIF a = '0' AND c = '1' THEN ea <= '0'; eb <= '0'; ec <= '1';
ELSIF a = '0' AND c = '0' AND b = '1' THEN ea <= '0'; eb <= '1'; ec <= '0';
ELSE ea <= '1'; eb <= '0'; ec <= '0';
END IF;
WHEN tue|thu => IF b = '1' THEN ea <= '0'; eb <= '1'; ec <= '0';
ELSIF b = '0' AND c = '1' THEN ea <= '0'; eb <= '0'; ec <= '1';
ELSIF b = '0' AND c = '0' AND a = '1' THEN ea <= '1'; eb <= '0'; ec <= '0';
ELSE ea <= '0'; eb <= '1'; ec <= '0';
END IF;
WHEN sat|sun => IF c = '1' THEN ea <= '0'; eb <= '0'; ec <= '1';
ELSIF c = '0' AND b = '1' THEN ea <= '0'; eb <= '1'; ec <= '0';
ELSIF c = '0' AND b = '0' AND a = '1' THEN ea <= '1'; eb <= '0'; ec <= '0';
ELSE ea <= '0'; eb <= '0'; ec <= '1';
END IF;
END CASE;
END PROCESS;
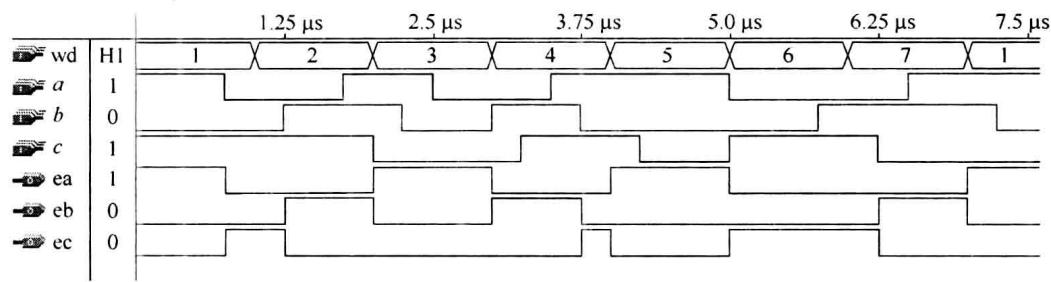
D behav;程序中定义的枚举 weekday 是为了阅读方便,在程序不很复杂时可直接判别输入变量。图 8.7.2 给出了这一设计实体 park 的仿真波形,可见 ea、eb、ec 是 wd 和 a、b、c 的函数,其结果符合题目要求。
8.7.2 用 VHDL 解决时序逻辑问题
Section titled “8.7.2 用 VHDL 解决时序逻辑问题”在前面章节的学习中我们可认识到,“状态”是时序电路中的重要概念。“状态”代表时序处理的步骤。状态也起着与输入信号一起确定输出信号的作用。因而有时也将时序电路称为“有限状态机(Finite State Machine, FSM)”,简称“状态机”。
根据前章节的介绍,状态机分为摩尔型(Moore)和米里型(Mealy)型两类。摩尔型状态机中的输出信号仅与当前状态有关,而米里型状态机的输出信号既与当前状态有关也与当前输入有关。在同步时序逻辑中,状态转变总是发生在时钟有效边沿到达后。因而,在输入信号发生变化时,米里机可立即作出响应输出,而摩尔机则要等到下一时钟沿到达时才可作出响应。故摩尔机对输入信号的响应有滞后性,但这一响应滞后也可使系统少受输入信号中的毛刺干扰的影响。在解决时序逻辑问题时,设计者可根据这一特点决定对它们的选取。将输入信号列入进程(PROCESS)的敏感信号表,可设计得米里型状态机。而敏感信号表中不包括输入信号时,设计得到的是摩尔型状态机。
状态在物理上是触发器组输出的0、1信号的组合。为了得到简单的电路,需要对状态进行优化编码,前面章节中已介绍了一些编码方法。在EDA设计中,状态编码一般由EDA工具软件辅助完成。常用的编码方法有二进制编码法和一位热码编码(One Hot Encoding)法。例如,对4个状态的二进制编码需用两个二进制位,编码分别为00、01、10、11,用两级触发器可表达这4个状态。而用一位热码法需用4个二进制位,编码分别为0001、0010、0100、1000,需用到4级触发器。相对二进制编码法,一位热码法用的触发器级数较多,但其实现电路中的组合电路部分相对简单。
本节主要介绍用 VHDL 设计状态机解决时序逻辑的应用问题。
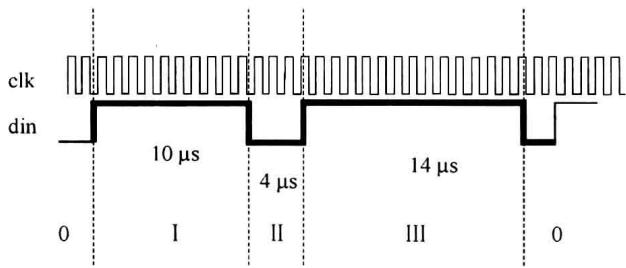
某信号波形(din)如图 8.7.3 所示。由于干扰等原因,信号波形中的上升沿、下降沿有着约±1μs 的前后随机抖动。相邻的信号波形间至少相隔 3μs。试用可编程器件设计检测此波形信号的电路。
解
由于系统并未提供同步时钟,可自设检测时钟信号 clk,用 clk 对波形中各时间区段进行计数。clk 频率越高,检测精度也越高。本题中设 clk 为 1MHz。可将 din 信号波形分为 4 个时段(0、Ⅰ、Ⅱ、Ⅲ),用状态机中的状态表示检测正处于的时段。波形检测电路为一个 4 状态的状态机(wvck)。其 VHDL 的描述设计如下。
LIBRARY IEEE;
USE IEEE.STD_LOGIC_1164.ALL;
USE IEEE.STD_LOGIC_ARITH.ALL;
USE IEEE.STD_LOGIC_UNSIGNED.ALL;
ENTITY wvck IS
PORT (din, clk: IN STD_LOGIC; wvfd: OUT STD_LOGIC);
END wvck ;
ARCHITECTURE behav OF wvck IS
TYPE states IS (st0, st1, st2, st3);
—定义表示状态的枚举 states
SUBTYPE counter IS INTEGER RANGE 0 TO 31;
—定义有限取值范围的整型
SIGNAL stu :states := st0;
—声明一个 states 类型的信号 stu
SIGNAL ladi : STD_LOGIC := ‘1’;
—ladi 用于暂存前 - clk 周期的 din
BEGIN
PROCESS(clk)
VARIABLE tter :counter: = 0 ; --声明内部计数变量
BEGIN
IF clk'EVENT AND clk = '1' THEN
CASE stu IS
WHEN st0 => IF ladi = '0' AND din = '1' THEN --检测到 din 的上升沿
stu <= st1; tter: = 1 ; wvfd <= '0'; --下一状态为 st1
ELSIF tter >= 2 THEN wvfd <= '0'; tter := 0;
ELSE tter := tter + 1; --仍在 st0 状态中
END IF;
ladi <= din;
WHEN st1 => IF din = '0' THEN
IF tter >= 8 AND tter <= 10 THEN --I 时段长度符合要求
stu <= st2; tter: = 1; --下一状态为 st2
ELSE stu <= st0; tter: = 0; --I 时段长度不符合要求
END IF;
ladi <= '0';
ELSIF tter >= 11 THEN stu <= st0; tter: = 0; ladi <= din;
--I 时段过长未结束
ELSE tter := tter + 1; ladi <= din; --I 时段内计数
END IF;
WHEN st2 => IF din = '1' THEN
IF tter >= 2 AND tter <= 4 THEN --I、II 时段长度符合要求
stu <= st3; tter: = 1; --下一状态为 st3
ELSE stu <= st1; tter: = 1; --II 时段长度不符合要求
END IF;
ladi <= '1';
ELSIF tter >= 5 THEN stu <= st0; tter: = 0; ladi <= din;
--II 时段过长未结束
ELSE tter := tter + 1; ladi <= din; --II 时段内计数
END IF;
WHEN st3 => IF din = '0' THEN --I、II、III 时段长度符合
IF tter >= 12 AND tter <= 14 THEN --要求, wvfd 输出高电平
wvfd <= '1'; stu <= st0; tter: = 0; --下一状态为 st0
ELSE wvfd <= '0'; stu <= st0; tter: = 0; --III 时段长度不符合要求
END IF;
ladi <= '0';
ELSIF tter >= 15 THEN stu <= st0; tter: = 0; ladi <= din;
--Ⅲ时段过长未结束
ELSE tter := tter + 1; ladi <= din; --Ⅲ时段内计数
END IF;
END CASE;
END IF;
END PROCESS;
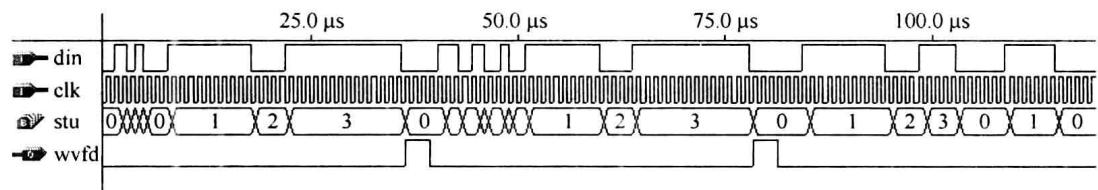
END behav;程序中用枚举形式定义了4个状态(st0, st1, st2, st3)的信号stu, 4个状态分别对应输入信号波形中的4个时段(0、I、II、III),在每个状态中用计数器tter对信号的电平长度计数,根据计数值是否符合该时段的时长要求决定下一状态的转向。程序未将输入信号din列入进程的敏感信号表,因而设计的是摩尔型状态机。当I、II、III时段的电平长度均符合信号波形的定义,wvfd在状态st3后输出高电平脉冲表示检测到指定信号。图 8.7.4为wvck的时序仿真结果。