
边沿触发器不仅只在时钟信号的某一边沿(上升沿↑或下降沿↓)才改变一次状态,而且状态转换方向仅取决于转换前(CP↑或CP↓)一瞬间的数据输入,故此命名。
边沿触发器的特点: 只在时钟信号的某一边沿(CP↑或CP↓)对输入信号作出响应并引起状态翻转。即: 只有时钟有效边沿附近的输入信号才是真正有效的,其他时间的输入不影响触发器的输出,因而提高了抗干扰能力,工作更可靠。
边沿触发器从电路结构上可分成两类:一类利用门的延迟,另一类用门电路构成维持-阻塞电路,以实现边沿触发的功能。
4.6.1 负边沿JK触发器
Section titled “4.6.1 负边沿JK触发器”1. 电路构成
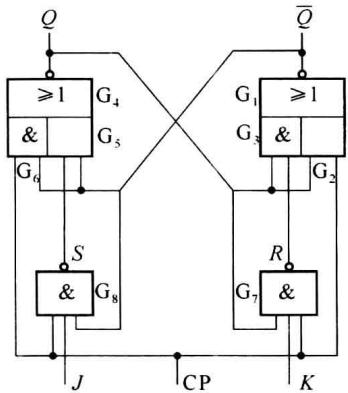
Section titled “1. 电路构成”图 4.6.1 是利用门的延迟构成的负边沿 JK 触发器逻辑图。两个与或非门构成基本 RS 触发器,两个与非门 G₇ 、 G₈ 用来接收 JK 信号。时钟信号一路送给 G₇ 、 G₈ ,另一路送给 G₂ 、 G₆ ,注意 CP 信号是经 G₇ 、 G₈ 延时,所以送到 G₃ 、 G₅ 的时间比到达 G₂ 、 G₆ 的时间晚一个与非门的延迟时间 ( 1tₚd ),这就保证了触发器的翻转对准的是 CP 的负边沿。
2. 工作原理
Section titled “2. 工作原理”下面分 3 个阶段分析:
(1)当 CP=0 时,与门 G₂ 、 G₆=0 ,与非门 G₇ 、 G₈ 封锁,不接受 JK 输入,输出 S=R=1,使触发器的输出保持不变。
(2) 当 CP=1 时,与非门 G₇ 、 G₈ 打开,接受 JK 输入,由图可得输出表达式:
Q ^ n + 1 = overline overline Q ^ n · CP + overline overline Q ^ n · S = overline overline Q ^ n + overline overline Q ^ n · S = Q ^ n overline Q ^ n + 1 = overline Q ^ n · CP + Q ^ n · R = overline Q ^ n + Q ^ n · R = overline Q ^ n (4.6.1)(4.6.2)
可知触发器的输出仍保持不变。
(3)在 CP 由 1 arrow 0 的瞬间,CP 信号是直接加到与门 G₂ 、 G₆ 输入端,但 G₇ 、 G₈ 的输出 S 和 R,需要经过一个与非门延迟 tₚd 才能变为 1。设 overlineQⁿ 为 G₁ 在这一瞬间的输出,则 S、R 在没有变为 1 以前,仍维持 CP 下降前的值:
S = overline J Q ^ n R = overline K Q ^ n由式 (4.6.1) ,可得
Q ^ n + 1 = overline overline Q ^ n ^ prime · 0 + overline Q ^ n ^ prime · S = overline overline Q ^ n ^ prime · S (4.6.3)由式(4.6.2)可得
overline Q ^ n ^ prime = overline Q ^ n · 0 + Q ^ n · R = overline Q ^ n · R代入式(4.6.3)得
r l Q ^ n + 1 = & overline Q ^ n · R · S & = overline Q ^ n · K Q ^ n · overline J Q ^ n (text 将 S , R text 代入) & = J overline Q ^ n + overline K Q ^ n显然,这是 JK 触发器的特征方程。
由以上分析可知,只有时钟下降前的 JK 值才能对触发器起作用并引起翻转,实现了边沿触发 JK 触发器的功能。
4.6.2 维持-阻塞 D 触发器
Section titled “4.6.2 维持-阻塞 DD 触发器”1. 电路组成
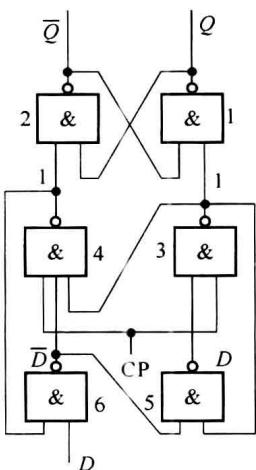
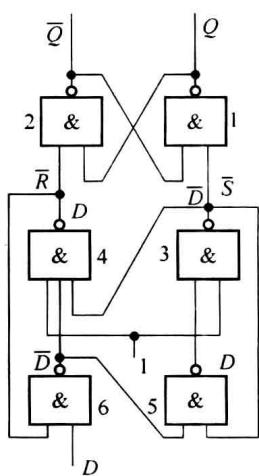
Section titled “1. 电路组成”图 4.6.2 是正边沿触发维持-阻塞 D 触发器的逻辑图,共由 6 个与非门构成,门 1~4 构成 RS 钟控触发器,门 5~6 为信号接收门。它是利用电路的内部反馈构成维持阻塞电路,来实现正边沿触发功能。
2. 工作原理
Section titled “2. 工作原理”下面分 3 个阶段分析:
(1)当 CP = 0 时,如图 4.6.2(a)所示,门3和门4的输出都是1,使触发器的输出维持原状态。
(2) 当 CP=1 时,如图 4.6.2 (b) 所示,输入的 D 信号经过门 6~3 加到由门 1 和门 2 构成的 overlineR overlineS 触发器的输入端,有 overlineS=overlineD, overlineR=D 即 S=D, R= overlineD,使电路的输出为
Q ^ n + 1 = S + overline R Q ^ n = D + overline overline D Q ^ n = D是 D 触发器的特征方程。
(3) 在 CP = 1 期间,如果输入信号 D 发生变化,如图 4.6.2(c)所示,将输入信号改为 overlineD,以表示 D 信号发生了变化,其结果只是使门6的输出变为1, 而其他各门的输出仍然与图(b)相同,输出当然不会改变。
使得在 CP = 1 期间,触发器输出保持不变的原因是门4输出到门6输入,门3输出到门5输入的反馈。如果没有门4到门6的反馈,输入由 D 变为 overlineD 后,变化的结果会传递到门2的输入。现在由于有了这条反馈线,使得门6的输出为1,这就阻塞了输入变化所产生的作用。在门6输出变为1后,通过门3输出到门5输入的反馈,使得门5的输出维持为原来的 D 不变。可见正是这些反馈线起了维持和阻塞作用,因此称这种电路为维持-阻塞型电路。
由以上分析可知,只有在时钟上升前的 D 信号才能进入触发器并引起翻转,故为边沿型触发器,常称为正边沿型 D 触发器。
(a)
(b)
(c)
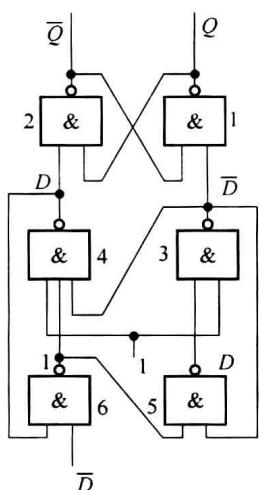
表 4.6.1 是正边沿型 D 触发器功能表。其中 S_(D) 和 R_(D) 为异步置 1 和置 0 输入信号,均为 0 有效,非置位工作时都应为 1,注意两个置位输入不能同时为 0。
表 4.6.1 正边沿型 D 触发器功能表
| S_D | R_D | CP | D | Q | overlineQ |
| 0 | 1 | × | × | 1 | 0 |
| 1 | 0 | × | × | 0 | 1 |
| 0 | 0 | × | × | 1* | 1* |
| 1 | 1 | ↑ | 1 | 1 | 0 |
| 1 | 1 | ↑ | 0 | 0 | 1 |
| 1 | 1 | 0 | × | Qⁿ | overlineQⁿ |
* 此状态不使用。
4.6.3 JK 触发器和 D 触发器的实际产品
Section titled “4.6.3 JK 触发器和 DD 触发器的实际产品”实际的 JK 触发器芯片的输入方式有多种,不同芯片内的触发器个数也不同,时钟控制方式各不相同,有的没有置 0 端,有的没有置 1 端等,如表 4.6.2 所示。
实际的 D 触发器芯片的输出方式有多种,有双轨或单轨输出,有三态输出等,如表 4.6.3 所示。
表 4.6.2 几种 JK 触发器芯片特性
| 型号 | 特性 | J输入 | K输入 | 时钟 | 置1 | 置0 |
| 7472 | 主从JK | J₁ · J₂ · J₃ | K₁ · K₂ · K₃ | √ | √ | |
| 7470 | 正边沿JK | J₁ · J₂ · J₃ | K₁ · K₂ · K₃ | √ | √ | |
| 74H160 | 双JK负边沿 | J | K | 独立 | 独立 | 独立 |
| 74H108 | 双JK负边沿 | J | K | 公共 | 独立 | 独立 |
| 74109 | 双JK正边沿 | J | overlineK | 独立 | 独立 | 独立 |
| 74H101 | JK负边沿 | J₁AJ₁B + J₂AJ₂B | K₁AK₁B + K₂AK₂B | √ | × | |
| 7473 | 双主从JK | J | K | 独立 | × | 独立 |
| 74276 | 四JK负边沿 | J | overlineK | 独立 | 公共 | 公共 |
| 74376 | 四JK正边沿 | J | overlineK | 公共 | × | 公共 |
表 4.6.3 几种 D 触发器芯片特性
| 型号 | 特性 | 输入 | 输出 | 时钟 | 置1 | 置0 |
| 74LS171 | 4D正边沿 | D | QoverlineQ | 公共 | × | 公共 |
| 74LS174 | 6D正边沿 | D | Q | 公共 | × | 公共 |
| 74LS273 | 8D正边沿 | D | Q | 公共 | × | 公共 |
| 74LS374 | 8D正边沿 | D | 三态 | 公共 | × | × |
| 74AS575 | 8D正边沿 | D | 三态 | 公共 | × | 公共 |
| 74ALS74 | 4D正边沿 | D | QoverlineQ | 独立 | 独立 | 独立 |
可见,不同芯片的使用各不相同,这里列出的也只是一部分芯片,在实际工作中,首先通过器件手册了解芯片的功能,然后根据需要来选用。
4.6.4 触发器的逻辑符号
Section titled “4.6.4 触发器的逻辑符号”图 4.6.3 是上述各种触发器的逻辑符号。
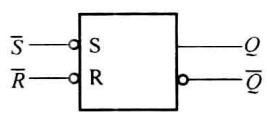
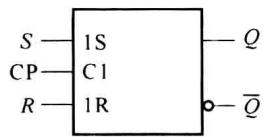
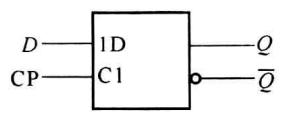
(a) 基本RS触发器
(b) 钟控RS触发器
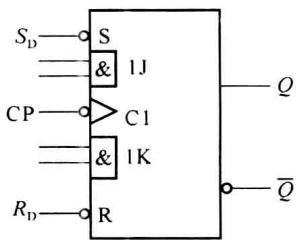
(d) 下降沿JK触发器
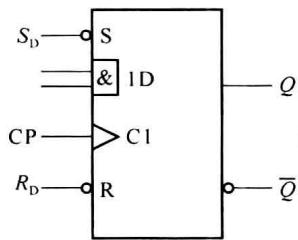
(e) 上升沿 D 触发器
(c) 钟控D触发器
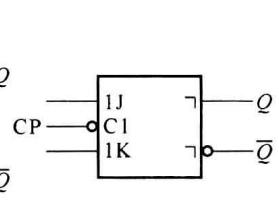
(f) 主从JK触发器