
前面章节假设通信信道具有理想平坦的幅频特性和线性相位特性。而在实际通信环境中,物理信道的频率响应往往是非理想的、随时间动态变化的,且在通信前通常未知。这导致系统总传递函数偏离奈奎斯特准则,在接收端抽样时刻产生严重的残余码间干扰(ISI)。
为了补偿实际信道畸变、抑制码间干扰,通常在接收滤波器之后引入信道均衡器(Channel Equalizer)。
5.7.1 时域横向滤波器结构
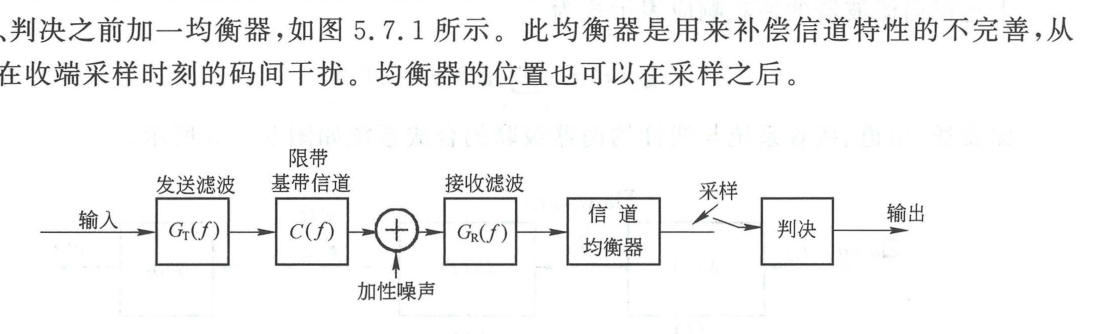
Section titled “5.7.1 时域横向滤波器结构”图 5.7.1 给出了包含均衡器的数字基带传输系统框图。
flowchart LR
    src["$$\{a_n\}$$"] --> tx["发送滤波器 $$G_T(f)$$"]
    tx --> chan["非理想信道 $$C(f)$$"]
    chan --> add(("+"))
    nw["$$n_w(t)$$"] --> add
    add --> rx["接收滤波器 $$G_R(f)$$"]
    rx --> eq["时域均衡器 $$W(f)$$"]
    eq --> sampler["抽样判决器"]
    sampler --> out["判决输出"]
线性均衡器最典型的物理实现是横向滤波器(Transversal Filter / FIR 抽头延迟线),如图 5.7.2 所示。
flowchart LR
    in["输入 $$y(t)$$"] --> t1["延时 $$T_s$$"]
    t1 --> t2["延时 $$T_s$$"]
    t2 --> td["..."]
    td --> t2N["延时 $$T_s$$"]

    in --> wN["抽头 $$w_{-N}$$"]
    t1 --> wN1["抽头 $$w_{-N+1}$$"]
    t2 --> w0["抽头 $$w_0$$"]
    t2N --> wpN["抽头 $$w_N$$"]

    wN & wN1 & w0 & wpN --> add(("∑"))
    add --> out["均衡输出 $$z(t)$$"]
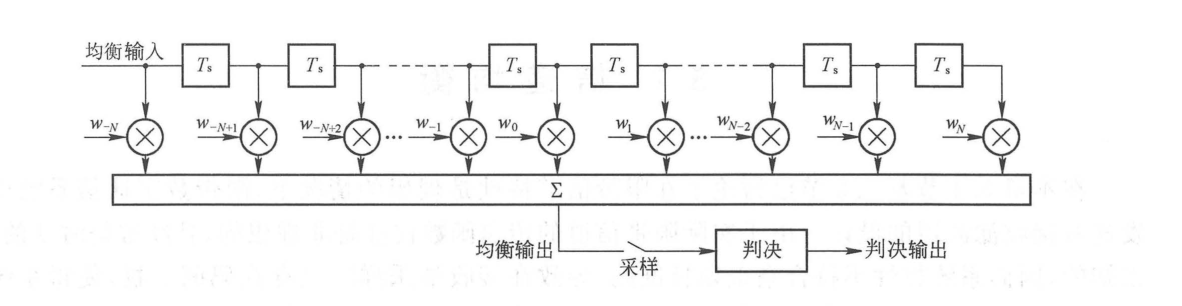
横向滤波器由 2N 个延迟为符号间隔 Tₛ 的延迟单元、(2N + 1) 个抽头可调加权系数 {wₖ}ₖ=-N^N 以及一个加法求和器构成。其离散抽样冲激响应为:
w(t) = ∑ₖ=-N^N wₖ δ(t - k Tₛ) (5.7.5)原信道等效脉冲 x(t) 与均衡器级联后的总冲激响应如图 5.7.3 所示,其在抽样时刻的离散响应为离散卷积:
hₖ = h(k Tₛ) = ∑ₙ=-N^N wₙ xₖ-n (5.7.7)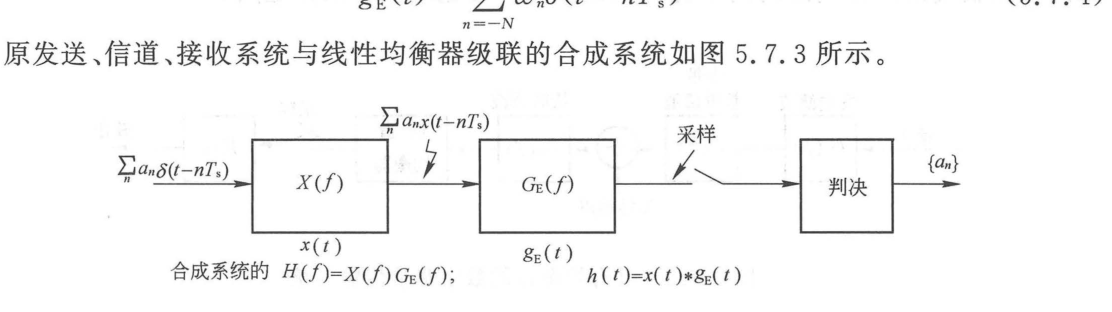
5.7.2 核心均衡设计算法
Section titled “5.7.2 核心均衡设计算法”1. 迫零算法(Zero-Forcing, ZF)
Section titled “1. 迫零算法(Zero-Forcing, ZF)”迫零算法的目标是:在抽样时刻严格强迫消除 (2N + 1) 个离散抽样点上的码间干扰。
hₖ = 1, & k = 0 0, & k = ± 1, ± 2, …, ± N (5.7.8)代入式 (5.7.7) 可建立包含 (2N + 1) 个未知数 {wₖ} 的线性方程组:
∑ₙ=-N^N wₙ xₖ-n = δₖ, k = 0, ± 1, …, ± N (5.7.9)写成矩阵形式:
X w = h implies w = X⁻1 h- 迫零算法的致命缺陷: ZF 均衡器的本质是构造信道传递函数的频域倒数(W(f) ≈ 1/C(f))。在设计时完全忽略了加性白噪声。当物理信道在某些频点存在严重衰落或传输零点(|C(f)| → 0)时,ZF 均衡器在该频点具有巨大的幅度放大增益,导致信道加性噪声被急剧放大(Noise Enhancement),严重恶化接收信噪比。
2. 最小均方误差算法(MMSE)
Section titled “2. 最小均方误差算法(MMSE)”为了克服迫零算法放大噪声的缺陷,最小均方误差(MMSE)算法综合考虑了残余码间干扰与加性噪声功率,以均衡输出误差的均方值最小为优化准则:
J = mathbbE[eₘ²] = mathbbE[(aₘ - ∑ₖ=-N^N wₖ yₘ-k)²] (5.7.20)令均方误差对各抽头加权系数的偏导数为零:(∂ J)/(∂ wₖ) = 0,导出正交原理(Orthogonality Principle):
mathbbE[eₘ yₘ-k] = 0, k = 0, ± 1, …, ± N (5.7.25)物理意义:当均方误差达到极小值时,抽样判决误差 eₘ 与输入数据序列 yₘ-k 统计正交(互不相关)。
由此导出求解最佳抽头系数的维纳-霍夫方程(Wiener-Hopf Equations):
∑ₙ=-N^N wₙ R_y(k - n) = Rₐy(k), k = 0, ± 1, …, ± N (5.7.27)其中 R_y 为输入序列的自相关矩阵,Rₐy 为期望信号与输入序列的互相关矢量。MMSE 在残余码间干扰与噪声放大之间取得了理论最优折中。
5.7.3 判决反馈均衡器(DFE)
Section titled “5.7.3 判决反馈均衡器(DFE)”线性均衡器受限于线性滤波结构,对具有深度频谱零点的严重失真信道无法同时兼顾消除 ISI 与抑制噪声。**判决反馈均衡器(Decision Feedback Equalizer, DFE)**是一种非线性均衡结构,如图 5.7.4 所示。
flowchart LR
    in["输入序列 $$\{y_m\}$$"] --> fff["前馈滤波器 (FFF)\n(消除前导码间干扰)"]
    fff --> sub(("-"))
    sub --> dec{"非线性符号判决器"}
    dec --> out["判决输出 $$\{\hat{a}_m\}$$"]
    out --> fbf["反馈滤波器 (FBF)\n(利用历史判决符号)"]
    fbf -->|"估计的后尾 ISI"| sub
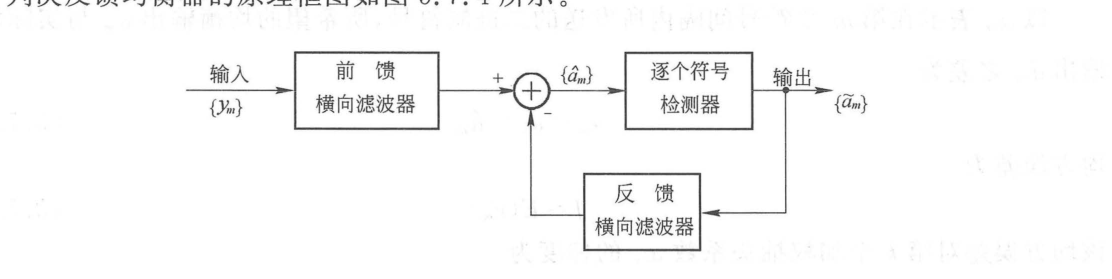
DFE 由两部分构成:
- 前馈滤波器(FFF):线性横向滤波器,消除尚未判决的未来符号引起的先导码间干扰;
- 反馈滤波器(FBF):输入为已完成正确判决的历史无噪符号序列 hataₘ-1, hataₘ-2, …。由于历史符号已无噪声,FBF 精确重构出历史符号对当前符号产生的后尾 ISI,并在减法器中直接扣除。
核心优势:反馈回路在完全消除后尾码间干扰的同时,不会引入任何噪声放大,特别适合多径衰落信道。
5.7.4 自适应均衡器(LMS 算法)
Section titled “5.7.4 自适应均衡器(LMS 算法)”在移动通信和宽带无线信道中,信道传输特性随时变化。均衡器必须能够自动跟踪信道特性的漂移,实时动态调整抽头系数,称为自适应均衡器(Adaptive Equalizer)。
由于均方误差 J 是抽头权矢量的凸二次函数(多维碗状抛物面,存在全局唯一下凹极小点),广泛采用**最陡下降法(Steepest Descent)**沿负梯度方向自适应迭代更新权值。
工程上最著名的实现是 Widrow-Hoff 最小均方误差算法(Least Mean Squares, LMS):
wₖ(j + 1) = wₖ(j) + μ eₘ yₘ-k, k = 0, ± 1, …, ± N (5.7.33)其中:
- μ > 0 为迭代步长因子(Step-size Parameter),决定算法的收敛速度与稳态误差;
- eₘ = aₘ - hataₘ 为瞬时抽样误差;
- yₘ-k 为对应抽头处的瞬时输入样值。
自适应均衡器的工作过程分为两个阶段:
- 训练模式(Training Mode):发射端周期性发送接收端已知的训练序列(Training Sequence / 导频序列),均衡器快速迭代收敛至最佳权值附近;
- 跟踪模式 / 判决导向模式(Decision-Directed Mode):发射端传输真实信息数据,均衡器以自身可靠的判决输出 hataₘ 代替已知符号,微调跟踪信道缓慢漂移。